从静态步态到动态步态,多地形巡检项目实战
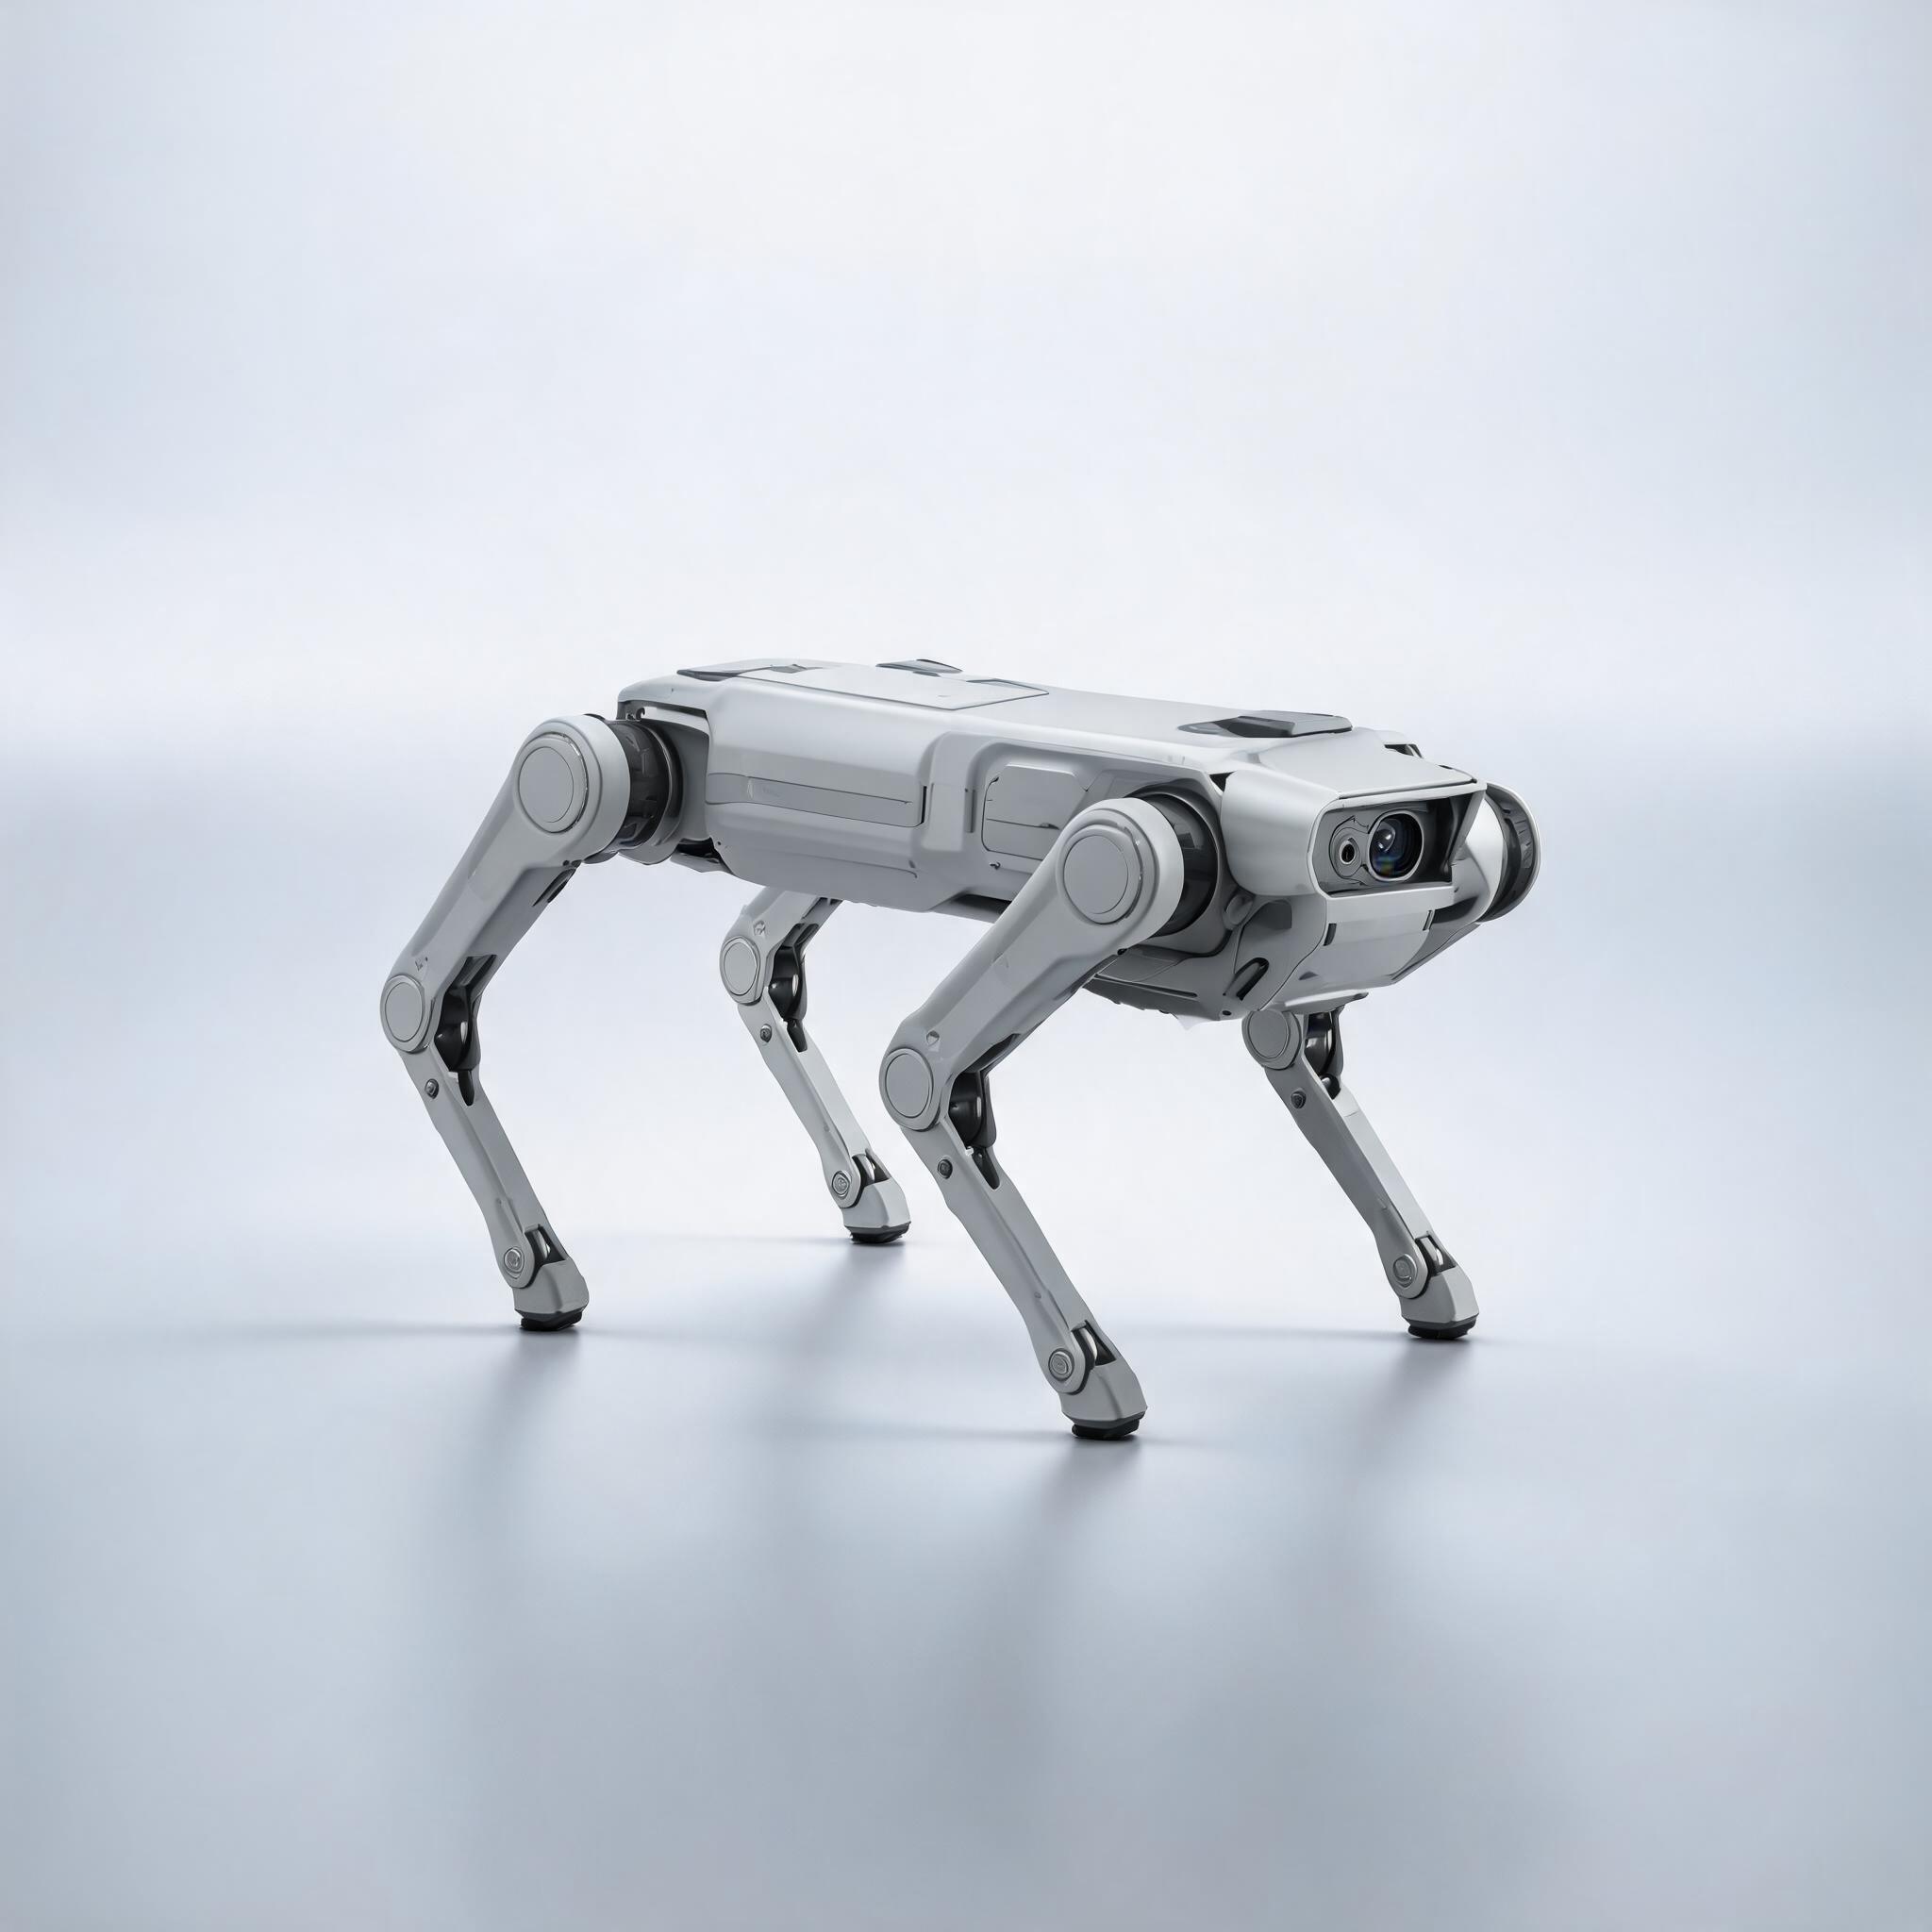
四足机器人的价值,在地形复杂、轮子失效的地方才真正显现:变电站的碎石路、山地光伏的斜坡、隧道里的台阶。这门课要讲的,就是「足式运动」如何在这些场景里工作。
课程从运动学与步态开始:每条腿 3 个自由度如何协同、静态步态与动态步态的区别、地形估计如何影响落脚点选择。我们会对比「固定步态」与「自适应步态」在不同地形上的通过率,让你用数据理解自适应的价值。
感知与导航部分使用 4D 激光雷达完成三维建图与定位,并结合巡检任务讲解路径规划、巡检点编排与数据记录。这部分与 oc-008(SLAM 导航)思路相通,但面临的是更复杂的地形与更严苛的稳定性要求。
课程的难点在于「稳定性」:四足在移动中随时可能失稳,如何通过步态调整、重心控制与足端力反馈恢复稳定,是本课的核心训练。学员会反复测试打滑、斜坡、碎石等场景,记录失稳与恢复的过程。
斜坡、碎石、草地三种地形的步态参数与通过率实测对比。
通过激光雷达感知地面高度,动态调整落脚点与抬腿高度。
4D 激光雷达建图、定位与自主巡检路径规划。
打滑与扰动下的重心调整与恢复策略,量化可承受的扰动边界。
巡检点编排、数据记录与异常上报,形成可运行的应用流程。
步态参数、通过率数据与失败案例,适合课题与论文使用。
按章节递进,每章都有明确的知识点与实操产出;可随时回看、按自己的节奏学习。
| 章节 | 内容要点 | 课时 | 实操产出 |
|---|---|---|---|
| 第 1 章 · 四足结构与运动学 | 腿部构型与单腿运动学;关节扭矩与负载关系;四足稳定性判据 | 6 课时 | 理解四足运动学并完成单腿控制 |
| 第 2 章 · 步态控制与平衡 | 静态步态、小跑步态与全身运动控制;重心调整与步态切换 | 8 课时 | 实现平地稳定行走与转向 |
| 第 3 章 · 地形估计与自适应 | 激光雷达地形感知;抬腿高度与落脚点自适应;斜坡与碎石通过策略 | 8 课时 | 实现多地形自适应行走 |
| 第 4 章 · 建图与自主巡检 | 三维建图与定位;巡检路径规划;巡检点编排与数据记录 | 8 课时 | 完成自主巡检任务 |
| 第 5 章 · 越障决策与失败分析 | 台阶与沟坎的可通过性判断;越障步态调用;绕行与放弃策略 | 5 课时 | 实现自主越障与失败归因 |
| 第 6 章 · 系统交付与安全 | 长时间运行稳定性;电池与热管理;户外作业安全规范 | 3 课时 | 形成可交付的巡检方案 |
每个项目都有明确目标、可执行步骤与交付产出,学完即可写进简历或课题报告。
任务目标:让机器狗在斜坡、碎石与草地三种地形上稳定行走并量化通过率。
交付产出:产出:三种地形的步态参数表 + 通过率对比报告
任务目标:让机器狗按预设路线巡检并在关键点记录数据。
交付产出:产出:可无人值守运行的巡检程序 + 巡检数据报表
任务目标:让机器狗自主判断并跨过台阶与沟坎。
交付产出:产出:越障决策逻辑 + 失败案例分析(课题与赛事材料)
把「为什么这样教」讲清楚——这些设计决定来自多年的教学与工程实践反馈。
轮式机器人只需要连续平坦的支撑面,四足必须每一步都把脚放在合适的位置,同时分配体重、调整躯干姿态。腿越多,控制维度越高,因此四足与人形的控制复杂度远高于轮式。理解这一点,才能理解课程为何在步态上花这么多课时。
固定步态在平整地面表现良好,遇到碎石或斜坡就会失稳。自适应步态通过感知地面高度动态调整落脚点与抬腿高度,虽然增加了计算负担,但显著提升了通过率。课程用数据展示这个权衡。
四足失败的表现往往是「摔倒」,但原因可能是打滑、落脚点偏差、姿态控制不足或地形估计错误。不做归因,就无法针对性改进。课程要求把失败样本分类,这是工程能力的直接体现。
四足设备重量与力量都不小,户外作业还涉及地形风险与电池管理。课程把安全规范作为独立章节,包括场地勘察、急停演练与电池热管理,这在实际项目中是不可省略的一环。
| 版本 / 方案 | 适合对象 | 包含内容 | 价格 |
|---|---|---|---|
| 纯课程版 | 已有四足平台 | 38 课时录播 + 步态参数包 + 巡检代码 + 直播答疑 | ¥1,199 |
| 课程 + 铁犬版 | 需要完整平台 | 纯课程版全部内容 + 铁犬四足机器狗 SMG-013 | ¥13,899(立省 ¥99) |
| 科研课题版 | 面向课题研究 | 课程内容 + 课题设计、基线与结果整理陪跑 | 请联系顾问 |
* 在线课程付款后自动开通学习权限,课程永久有效。7 天无理由退款:购买 7 天内且观看进度低于 20% 可全额退款。支持对公结算与发票。
主讲四足步态、地形感知与自主巡检;有户外巡检机器人项目经验。
主讲全部 38 课时,负责课题陪跑。
负责硬件维护、热管理与户外安全规范讲解。
参与第 6 章与实机调试环节。
以下为公开资料对标的同类产品参数与参考价,用于选型参照。
| 对标产品 / 型号 | 厂商 / 生态 | 关键参数 | 参考价 |
|---|---|---|---|
| 宇树 Go2 SDK | 宇树科技 | 四足运动控制 · 巡检二次开发 | 随设备提供 |
| ROS2 + 三维激光建图 | 开源 | 三维点云 · 定位 · 巡检路径 | 开源免费 |
课程对标宇树 Go2 的四足开发与巡检应用,覆盖步态、地形估计与三维建图。