BEIJING SHUIMU SILICON VALLEY TECHNOLOGY CO., LTD. · EMBODIED AI EDUCATION MON–SUN 09:00–21:00 · 13269915901
首页 / 在线课堂 / 水下机器人 ROS 开发实战
水下机器人 ROS 开发实战
进阶30 课时ROS 开发
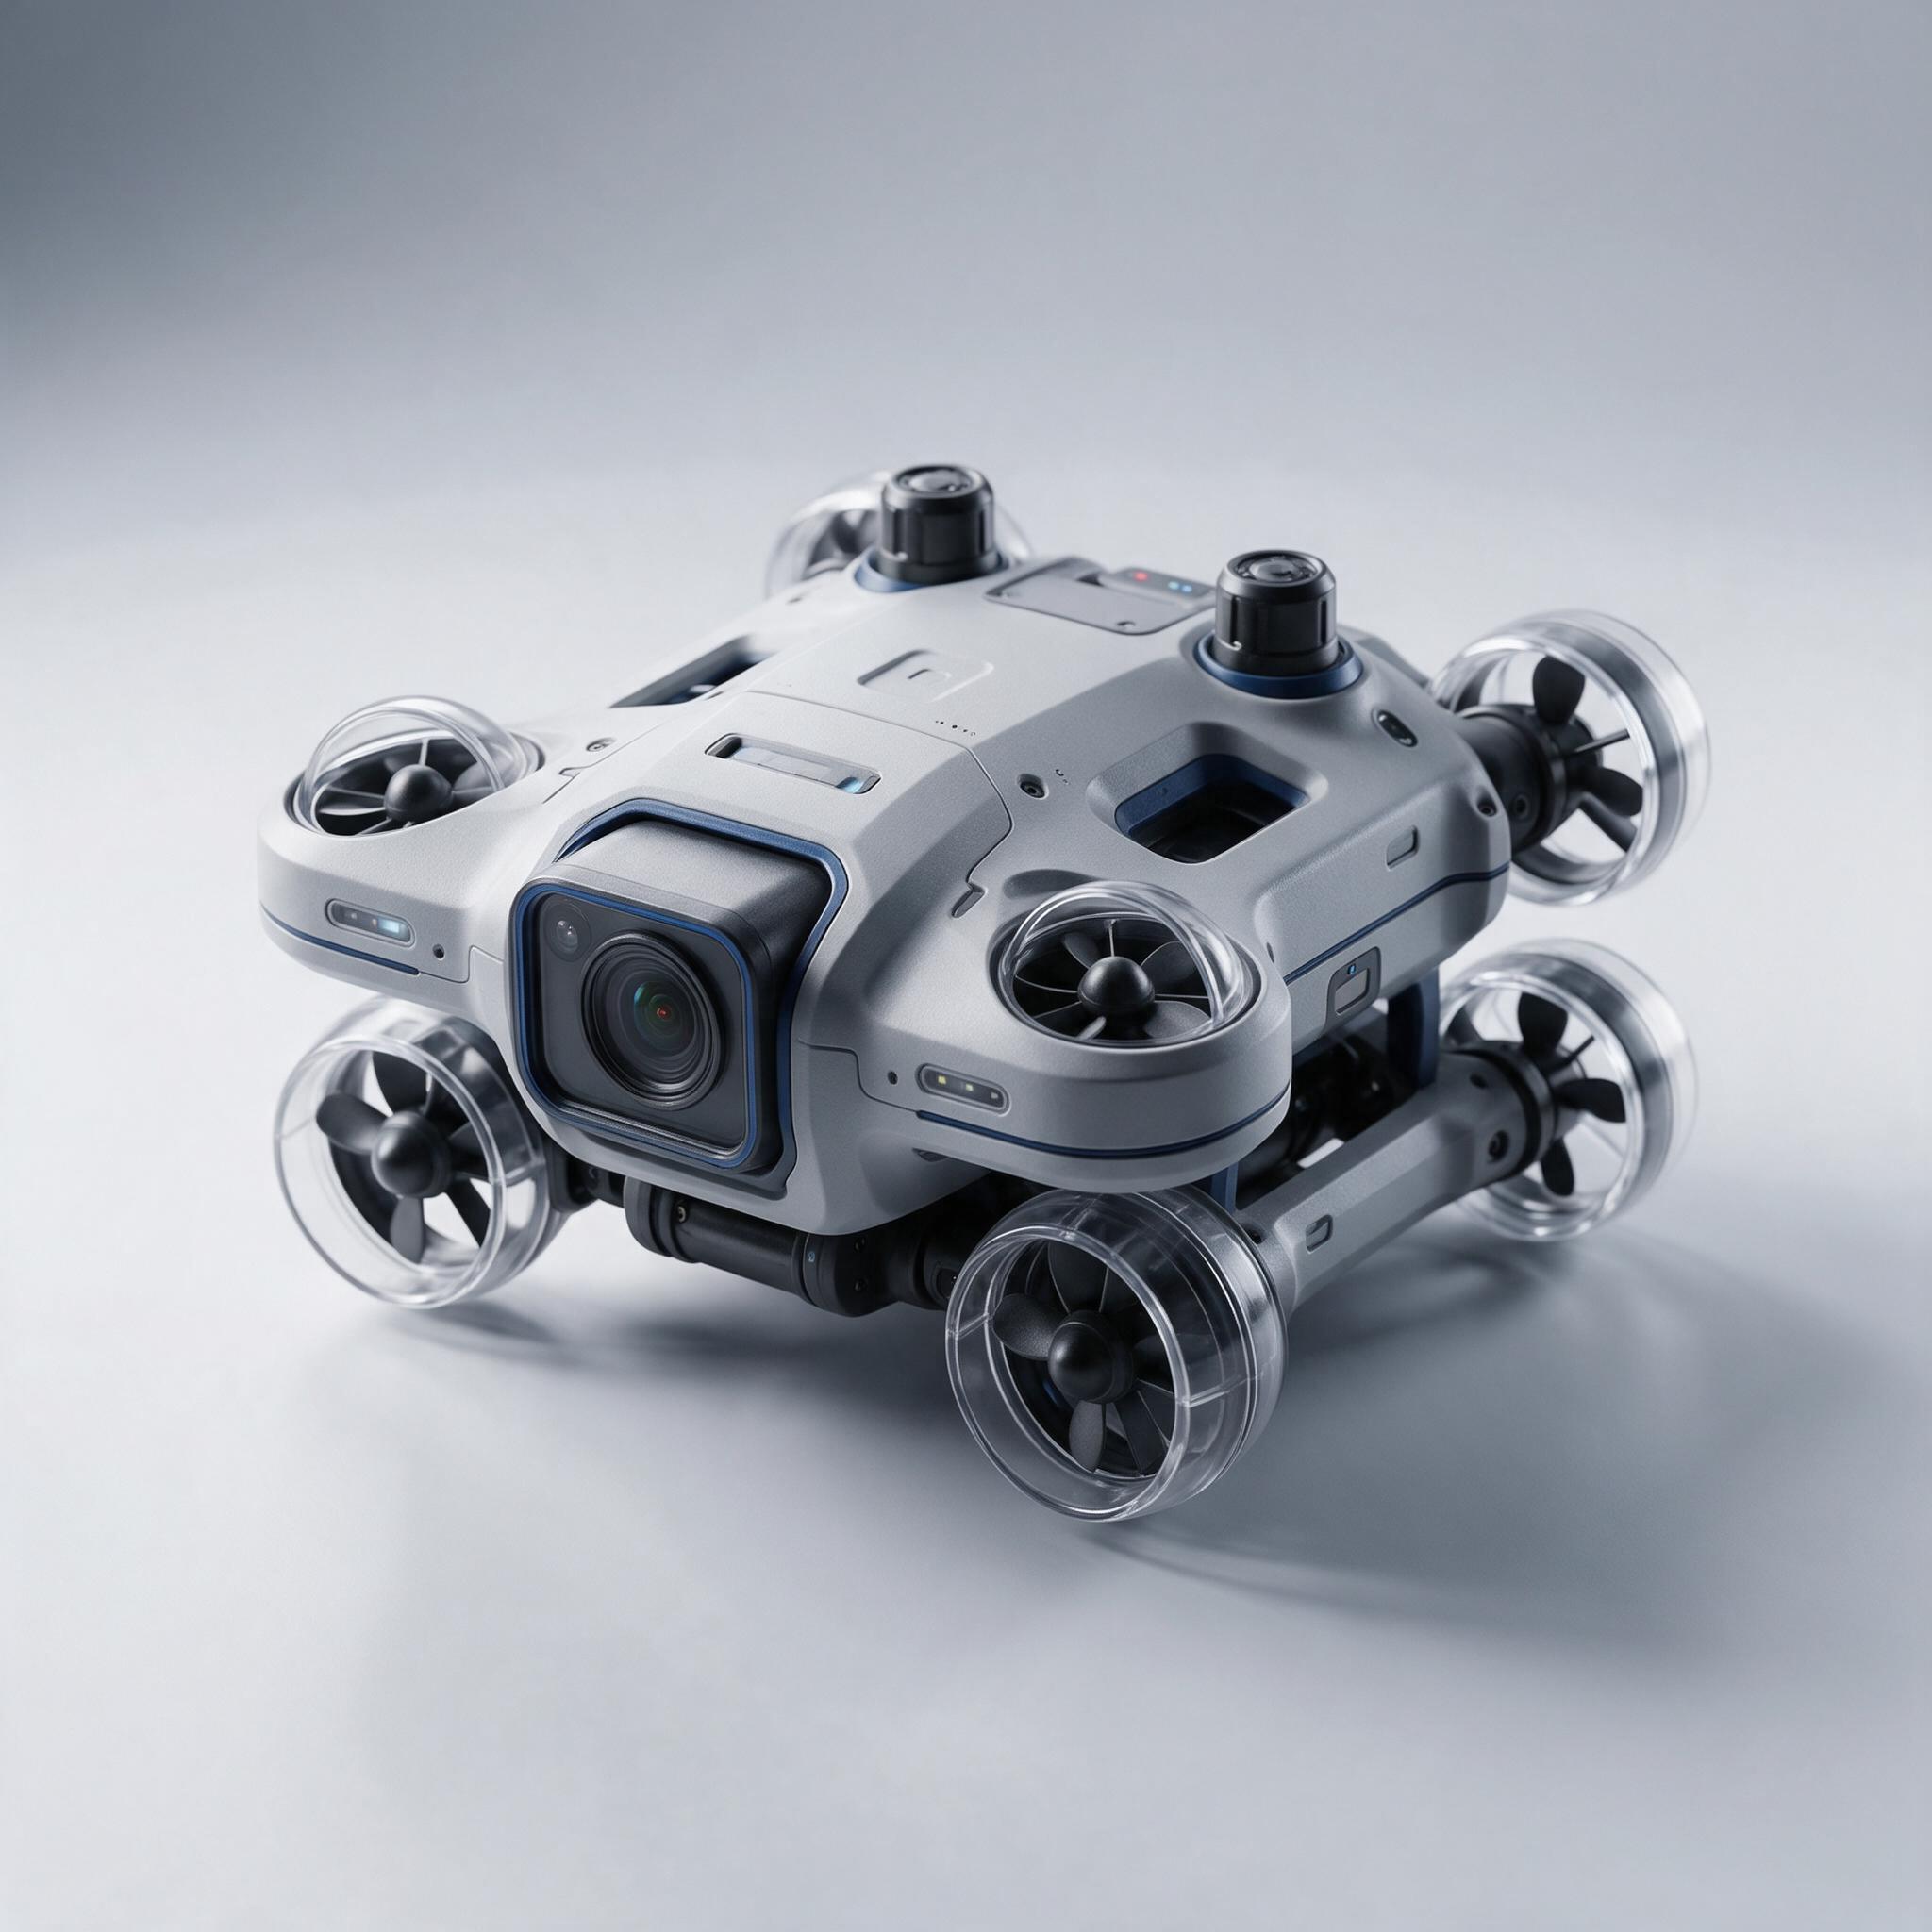
SMG-008 蛟龙·水下机器人套件六推进器水下 ROV
OC-004 · 在线课程 · 进阶

水下机器人 ROS 开发实战

密封防水、六推进器控制与水下视觉全流程

▸ 水下 ROV▸ ROS▸ 图像增强
¥599¥799付款后自动开通学习权限,课程永久有效;支持对公结算
  • 适合人群有编程基础、对水下机器人感兴趣的学习者
  • 配套设备蛟龙水下机器人套件 SMG-008(选配)
  • 核心内容配平密封 / 六推进器控制 / 水下视觉 / ROS 开发
  • 学完产出定深悬停 + 水下巡线 + 目标识别项目
  • 学习周期建议 6–8 周
  • 实训建议有条件者建议配合水池实训,效果最佳
Overview

课程介绍

水下是最不友好的工程环境:无线电几乎无法传播、光线随深度迅速衰减、水的密度是空气的 800 倍。这些约束决定了水下机器人的形态——必须拖脐带缆、必须靠螺旋桨、必须自带补光。理解了约束,才算理解了设计。

课程从最基础的「配平」讲起。很多初学者以为难点在编程,其实第一道难关是让机器人「刚好悬浮」:浮力大于重力它就一直上浮,反之一直下沉。中性浮力做好了,后面的控制才会轻松。

运动控制部分围绕六推进器布局展开:如何把「前后、左右、上下、旋转」四个意图解算成六个推进器的推力。这是矢量推进的经典问题,也是水下机器人操控手感的核心。

视觉与 ROS 是课程的后半重点:水下图像增强(白平衡补偿、去雾)、目标检测与巡线、以及把深度/姿态/图像发布为 ROS 话题并录制数据集。学完之后,你能把水下机器人接入标准机器人软件栈,为后续的科研或工程开发打基础。

水下 ROVROS图像增强
Highlights

课程亮点

⚖️

配平与密封

从浮力重心到 O 型圈密封,讲清水下设备为什么会漏水、如何避免。

🔄

矢量推进解算

四意图 → 六推力的完整混控推导,操控手感从「别扭」到「顺手」。

🎛️

定深与定航向

闭环控制实操,让 ROV 在水面波动下稳定悬停。

📹

水下视觉增强

颜色校正与去雾算法,处理「又绿又糊」的真实水下画面。

🐧

ROS 数据管线

深度、姿态、图像发布为标准话题,支持数据录制与算法复现。

🏊

完整项目链路

从配平下水到巡线抓取,走完一次真实的水下作业流程。

Curriculum

课程大纲

按章节递进,每章都有明确的知识点与实操产出;可随时回看、按自己的节奏学习。

章节内容要点课时实操产出
第 1 章 · 水下环境与结构设计浮力与重心;配平方法与配重布置;密封结构与线缆穿舱;下水前检查清单4 课时能独立完成配平与安全下水
第 2 章 · 推进与运动控制推进器布局与矢量推进;四意图到六推力的混控解算;推进器校准5 课时实现全向移动与原地旋转
第 3 章 · 闭环控制实操深度传感器与 IMU 数据处理;定深与定航向闭环;死区与滤波调参5 课时实现稳定悬停与航向保持
第 4 章 · 水下视觉水下成像特性;白平衡与颜色校正;去雾增强;目标检测与巡线6 课时完成水下目标识别与巡线
第 5 章 · ROS 开发与数据记录ROS 话题与节点;多源数据时间同步;数据集录制与回放;状态机设计6 课时发布 ROS 话题并录制数据集
第 6 章 · 综合项目水下巡线 → 目标搜索 → 靠近/抓取;系统集成与岸基显控;项目答辩要点4 课时完成综合项目并整理材料
Hands-on

实战项目

每个项目都有明确目标、可执行步骤与交付产出,学完即可写进简历或课题报告。

PROJECT 01

项目一 · 配平与首次下水

任务目标:让 ROV 在水中接近中性浮力并完成一次安全下水。

  1. 空载入水观察姿态(上浮 / 下沉 / 倾斜)
  2. 按观察结果增减配重并调整位置,直到静止时基本悬浮
  3. 检查密封圈与线缆穿舱,按清单完成下水前检查
  4. 完成首次手动操控:前进、横移、升降、原地旋转
  5. 记录:配重调整过程与最终参数

交付产出:产出:配平记录表 + 首次下水视频与操控感受总结

PROJECT 02

项目二 · 定深定航向悬停

任务目标:让 ROV 稳定悬停在指定深度,并在扰动下保持航向。

  1. 读取深度数据,观察水面波动引起的噪声
  2. 实现比例控制并加入死区,避免推进器频繁启停
  3. 用 IMU 航向角做闭环,抵消水流造成的缓慢偏转
  4. 调节控制参数,对比「响应快但抖动」与「平稳但滞后」的表现
  5. 记录目标深度与实际深度曲线,评估控制品质

交付产出:产出:定深定航向控制器 + 控制曲线报告

PROJECT 03

项目三 · 水下巡线与目标识别(综合)

任务目标:沿池底引导线巡游,识别目标物后靠近并完成抓取(如配机械爪)。

  1. 用图像增强处理水下画面,突出引导线特征
  2. 实现巡线控制:画面偏移量 → 水平推力
  3. 发现目标后切换到「搜索—靠近」状态机,保持定深
  4. 加入超时与目标丢失的处理逻辑
  5. 统计 10 次任务的完成率与平均耗时,输出项目报告

交付产出:产出:综合项目程序 + 任务成功率报告 + ROS 数据集

Teaching Approach

教学设计说明

把「为什么这样教」讲清楚——这些设计决定来自多年的教学与工程实践反馈。

为什么配平是第一课

配平没做好,垂直推进器必须持续对抗浮力或重力,导致耗电快、操控迟钝、定深困难。把配平放在第一课,是为了让后续所有控制实验都在一个「物理上正确」的起点上运行。

为什么讲矢量推进的推导过程

很多教程直接给混控矩阵,学生照着敲能跑但不懂。我们从「四个意图」出发一步步推导到「六个推力」,学员据此可以自己修改推进器布局——这才是掌握,而不是记忆。

为什么水下视觉必须重新学

陆地视觉的经验在水下会失效:红光被吸收导致画面偏青绿,悬浮颗粒造成散射使画面对比度骤降。因此颜色阈值、增强策略都要重新调。课程用真实水下素材演示,让学员体会差异。

为什么要输出 ROS 数据集

水下实验成本高(需要水池、需要人手),数据一旦没录好就要重做。把数据录制作为标准环节,既保证实验可复用,也为后续算法开发与论文复现打基础。

Who Is It For

适合人群

✓ 适合这些人

  • 有 Python 基础、对水下机器人感兴趣的学习者
  • 高校学生需要水下机器人方向的课题或毕业设计
  • 从事水利、水产、救援等领域、希望掌握水下检测装备的技术人员
  • 准备参加水下机器人赛项的团队

— 可能不适合

  • 完全没有编程基础(建议先学 oc-001 / oc-002)
  • 不愿意在池边作业或无法安排水池实训(本课有较强的实操属性)
Plans & Pricing

版本与价格

版本 / 方案适合对象包含内容价格
纯课程版已有 ROV 设备或想先学原理30 课时录播 + 实验指导 + 代码仓库 + 直播答疑¥599
课程 + 设备版需要完整实验平台纯课程版全部内容 + 蛟龙水下机器人套件 SMG-008¥5,299(立省 ¥99)
机构实训版培训机构 / 院校课程授权 + 水池实训方案 + 教师实验包请联系顾问

* 在线课程付款后自动开通学习权限,课程永久有效。7 天无理由退款:购买 7 天内且观看进度低于 20% 可全额退款。支持对公结算与发票。

Instructors

授课讲师

陈昊
无人机 / 感知方向讲师

主讲水下运动控制与视觉;有 ROV 项目实操经验,负责综合项目的实验设计。

主讲全部 30 课时与直播答疑。

Equipment

配套套件

Service

学习方式与服务保障

  • 永久回看:视频与资料永久有效,含后续更新
  • 实验指导书:含配平表、下水检查清单与安全操作规程
  • 代码仓库:ROS 节点、图像增强与巡线算法的完整代码
  • 直播答疑:每周一次,可提交你的水下视频做问题复盘
  • 社群陪跑:学员社群 + 工程师在线答疑(含密封维护指导)
  • 7 天无理由退款:购买 7 天内且观看进度低于 20% 可全额退款
FAQ

常见问题

没有水池能学吗?
可以先学原理与代码部分(约 60% 内容);涉及配平、下水与操控的实操章节,建议在条件允许时到学校泳池或合作场地完成。购买套件的学员可咨询我们推荐实训场地。
设备会漏水吗?
套件采用三舱独立密封并做过分舱气密测试,另配漏水传感器(进液即报警)。只要按检查清单操作,风险可控;课程会专门讲密封维护与更换周期。
需要学 ROS 才能学吗?
不需要。课程从基础操控讲起,ROS 部分从话题与节点讲起,逐步过渡;有 Python 基础即可。
水下视觉和普通视觉有什么区别?
主要差异在颜色衰减与散射。课程会演示同一目标在陆地与水下的成像差异,并给出对应的增强方案。
学完能做论文课题吗?
可以。课程输出 ROS 数据集与完整控制代码,定深控制、姿态稳定与水下目标识别都是可发论文的真实问题。
推进器噪音大吗?
水下推进器有一定噪音但在可接受范围;如果是室内展示场景,可以降低转速使用。
配套套件能加装机械爪吗?
可以。套件预留负载接口与供电,可选配水下机械爪完成抓取实验。
有证书吗?
完成全部章节与综合项目后可申请电子结业证明;优秀项目可推荐参加展示或赛事。
Related

相关课程

Benchmark

对标参考

以下为公开资料对标的同类产品参数与参考价,用于选型参照。

对标产品 / 型号厂商 / 生态关键参数参考价
ROS2 HumbleOpen Robotics机器人操作系统 · 话题/节点/数据集开源免费
BlueROV2 生态Blue Robotics开源水下平台 · 推进器与密封方案参考开源参考

课程对标 BlueROV2 生态的六推进器 ROV 开发思路,ROS2 数据管线与水下视觉为科研常用技能。

先试看,再决定

免费试看片段先体验讲解风格;想系统学习可看线下课程,或咨询顾问获取学习路径建议。

📞 免费试听