姿态检测、质心平衡到稳定步态,双足控制必修课
双足是机器人学里最难的一类:它没有稳定的支撑面,每一步都在「即将摔倒」与「刚刚站稳」之间。正因为难,它也是理解控制理论最好的载体——课本上的重心、支撑多边形、反馈补偿,在这里都会变成屏幕上跳动的曲线。
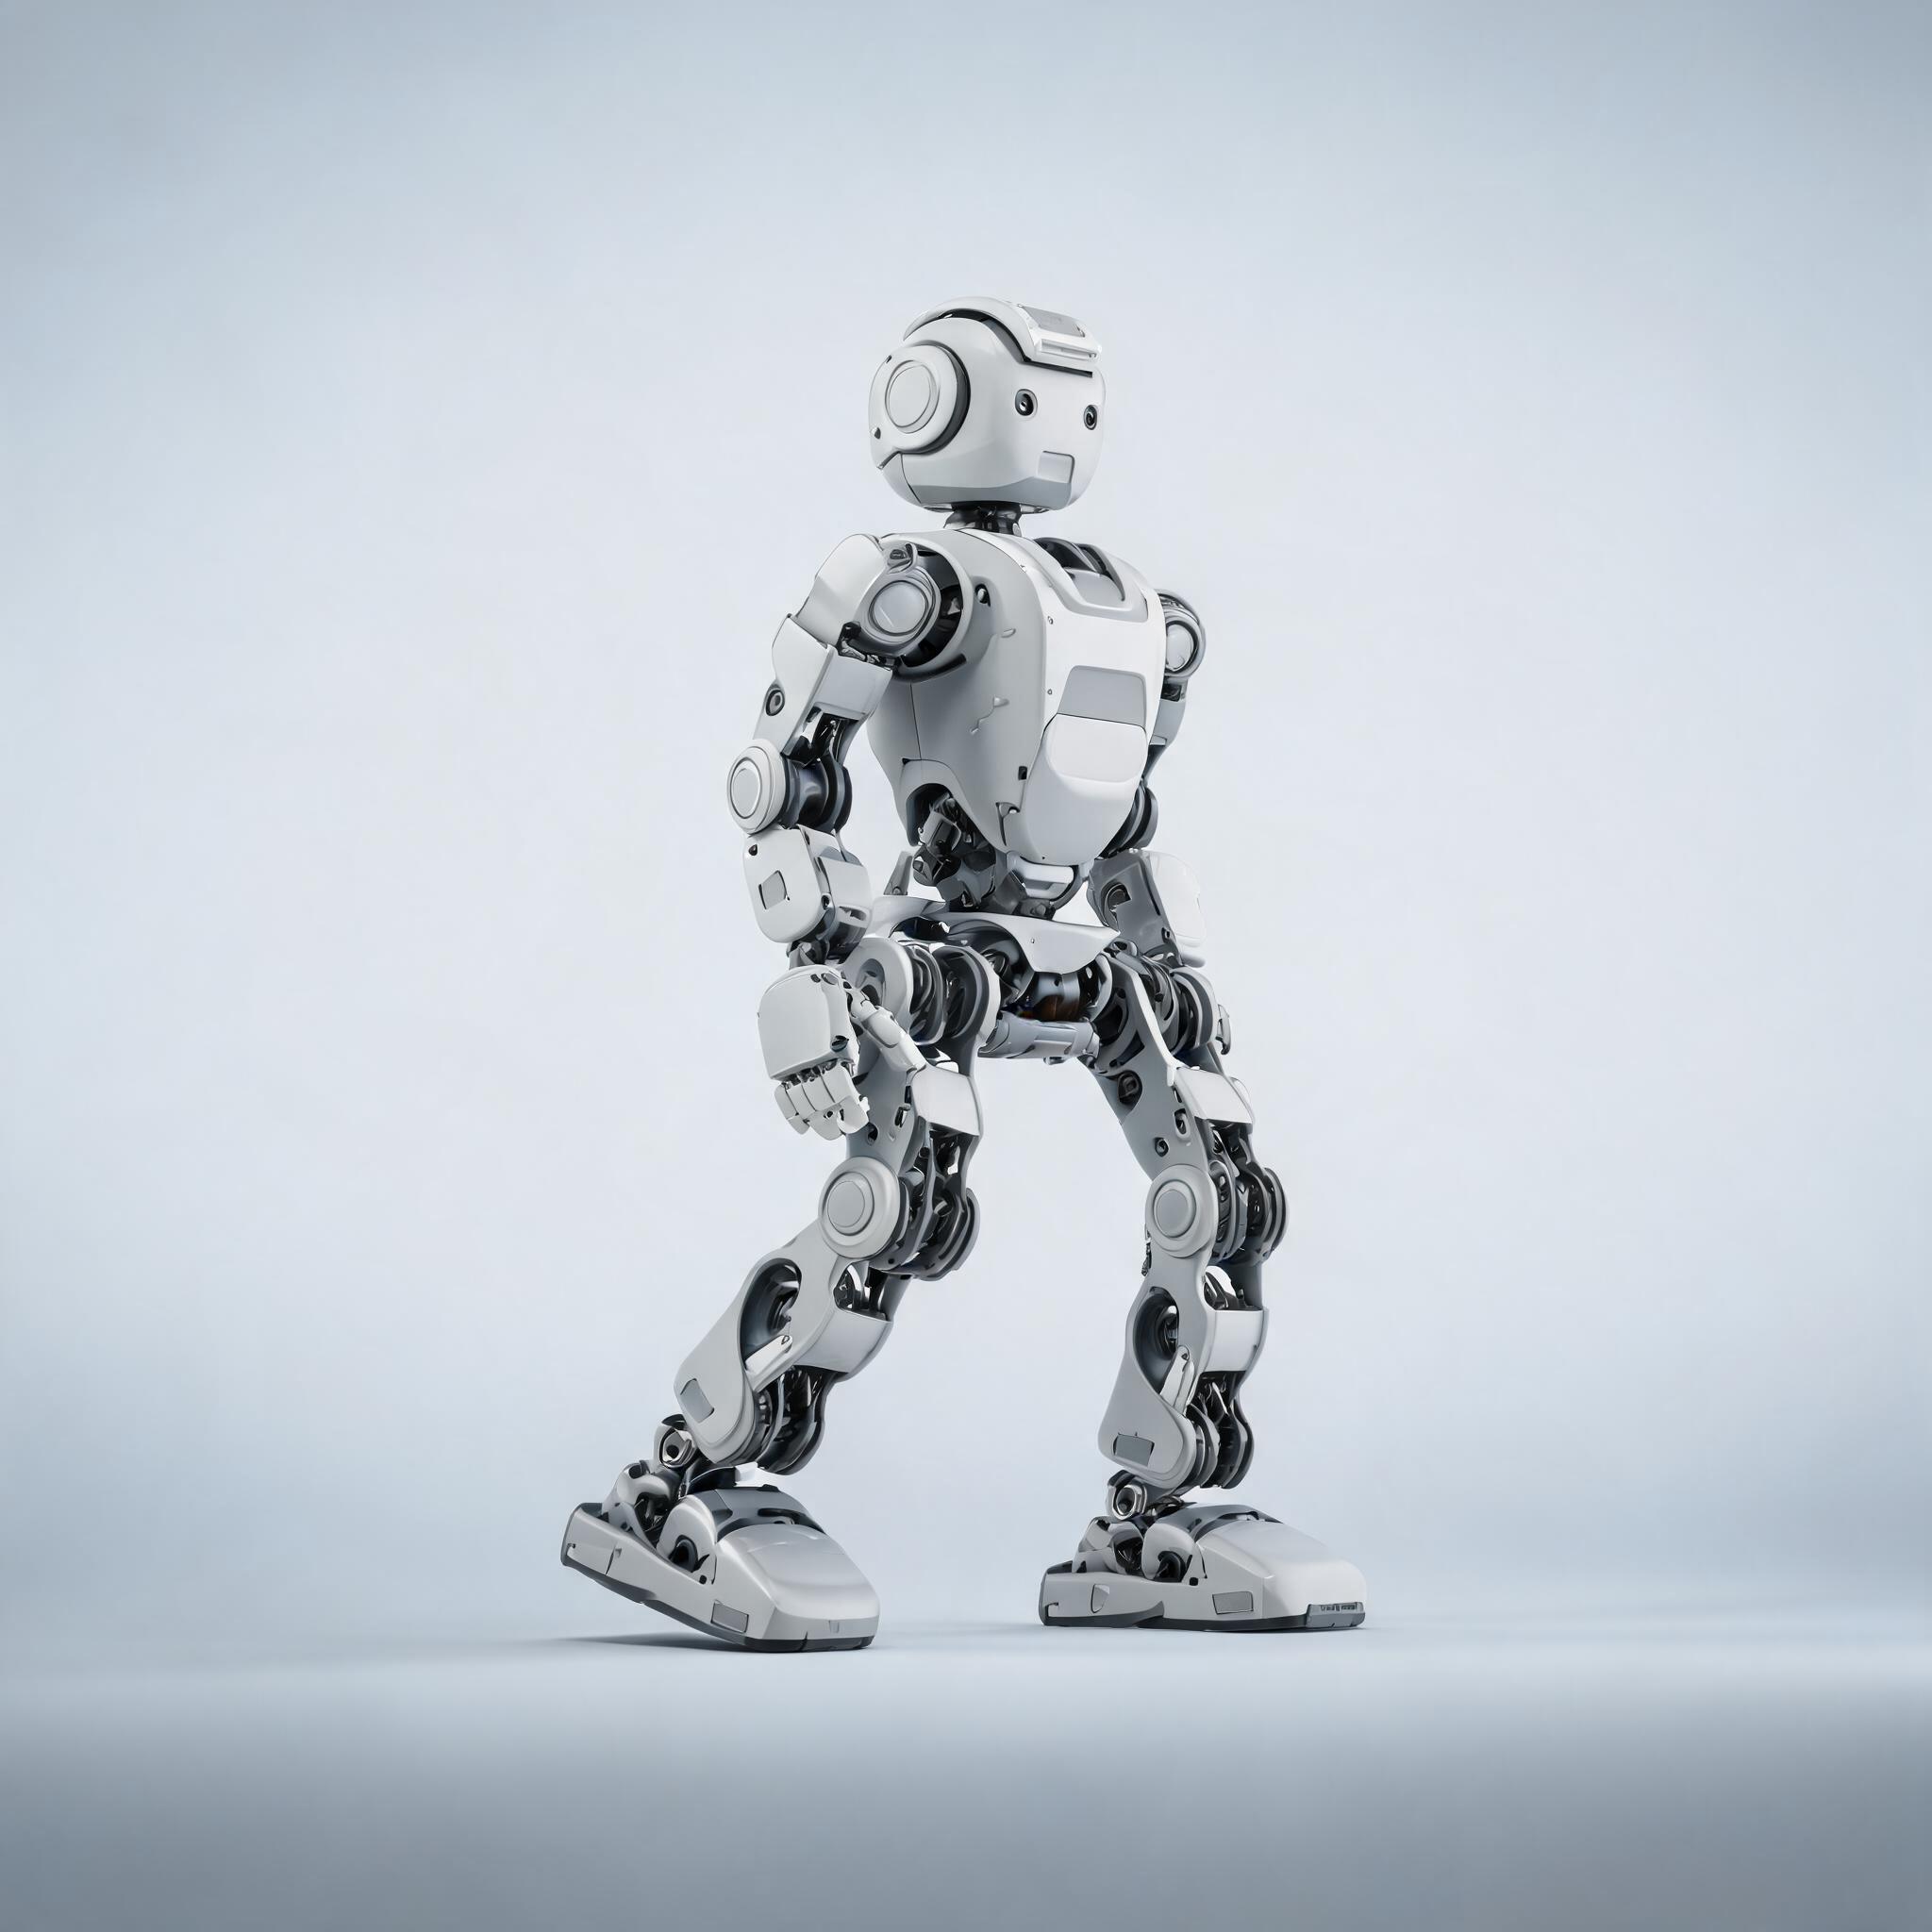
课程使用 OpenDuck 这个完全开源的双足平台:结构、电路与代码全部开放,成本低、原理可见。你可以拆掉一条腿、换一个舵机、改一段步态,然后观察机器人行为如何变化。这种「可追问到最底层」的体验,是闭源产品永远给不了的。
课程按三个层次递进:先让机器人稳定站立并抗扰(姿态与平衡),再让它走起来(静态步态),最后提高步速(准动态步态)。每一层都会让你看到「参数如何影响稳定性」,并把稳定性量化为可记录的指标。
最后的项目是结构改造:从开源文件出发,设计一个改进(加宽足端、增加减震、调整连杆),打印装配后对比改造前后的行走表现。这一步会让你真正体会到「结构决定性能」的含义。
STEP 模型、原理图、固件源码与仿真模型全部提供,可自由修改。
重心投影、支撑多边形与 IMU 数据实时可视化,抽象概念一眼看懂。
静态步态与准动态步态对照实验,理解「稳」与「快」的取舍。
步长步频与成功率的关系做成曲线,用数据描述稳定性边界。
设计并 3D 打印改进件,用实验验证改动效果。
提供 ROS 接口与 Gazebo 模型,可作算法实验与论文验证平台。
按章节递进,每章都有明确的知识点与实操产出;可随时回看、按自己的节奏学习。
| 章节 | 内容要点 | 课时 | 实操产出 |
|---|---|---|---|
| 第 1 章 · 开源硬件与结构 | 12 自由度构型;舵机原理与中位校准;结构拆装与开源资料解读 | 4 课时 | 能独立拆装一条腿并复原 |
| 第 2 章 · 舵机与单腿运动学 | 舵机同步与限位保护;单腿运动学与逆解;足端位置控制实验 | 4 课时 | 能控制足端到达指定位置 |
| 第 3 章 · 姿态与平衡 | IMU 数据读取与零偏标定;重心与支撑多边形;平衡补偿调参 | 5 课时 | 机器人可稳定站立并抗扰恢复 |
| 第 4 章 · 静态步态 | 静态步态原理;迈步顺序与躯干偏移;行走成功率实验 | 4 课时 | 完成静态步态稳定行走 |
| 第 5 章 · 准动态步态 | 步速提升与惯性利用;IMU 触发的补偿;稳定性边界测试 | 3 课时 | 完成准动态行走与边界测试 |
| 第 6 章 · 结构改造与二次开发 | 改进设计(足端/减震/连杆);3D 打印与装配;改造前后对比与开源贡献 | 2 课时 | 完成一次结构改进与效果验证 |
每个项目都有明确目标、可执行步骤与交付产出,学完即可写进简历或课题报告。
任务目标:让机器人稳定站立 60 秒,并在被轻推后 0.5 秒内恢复。
交付产出:产出:平衡参数调优报告 + 稳定站立演示
任务目标:让机器人用静态步态稳定走完 1.5 米。
交付产出:产出:静态步态参数表 + 行走成功率统计
任务目标:提高步速并测出稳定性边界。
交付产出:产出:准动态步态参数 + 稳定性边界测试报告
把「为什么这样教」讲清楚——这些设计决定来自多年的教学与工程实践反馈。
大型人形机器人动辄数十万,学生只能远观;而双足控制的核心概念(重心、支撑多边形、反馈补偿)在小型平台上同样完整。用低成本平台把原理讲透,再去看大型平台,就只剩下工程复杂度的问题,不再有认知黑箱。
站立是行走的必要条件。如果机器人连站立都无法稳定,说明平衡环没调好,此时强行调步态只会把两个问题混在一起。课程严格分层,每层通过后再进入下一层。
「走得稳不稳」是主观感受,把步频与成功率画成曲线就变成可比较的数据。这个习惯能迁移到几乎所有工程领域:把感受转成指标,才能优化。
改一个结构件需要重新考虑重心、刚度与运动学参数,这正是机械设计中最核心的思维方式。让学生亲手改一次并看到后果,比讲十次「结构决定性能」都有效。
| 版本 / 方案 | 适合对象 | 包含内容 | 价格 |
|---|---|---|---|
| 纯课程版 | 已有 OpenDuck 或同类平台 | 22 课时录播 + 开源资料包 + 代码 + 直播答疑 | ¥599 |
| 课程 + OpenDuck 版 | 需要完整实验平台 | 纯课程版全部内容 + OpenDuck 双足教学机器人 SMG-011 | ¥2,999(立省 ¥99) |
| 机构授权版 | 院校 / 培训机构 | 课程授权 + 实验指导书 + 教师资料包 | 请联系顾问 |
* 在线课程付款后自动开通学习权限,课程永久有效。7 天无理由退款:购买 7 天内且观看进度低于 20% 可全额退款。支持对公结算与发票。
主讲双足步态与运动控制;擅长把控制原理拆成可观察的实验步骤。
主讲全部 22 课时与直播答疑。
以下为公开资料对标的同类产品参数与参考价,用于选型参照。
| 对标产品 / 型号 | 厂商 / 生态 | 关键参数 | 参考价 |
|---|---|---|---|
| 开源双足研究平台 | 开源社区 | 步态规划 · ZMP · 平衡控制 | 开源参考 |
| 运动控制理论(WBC / MPC) | 机器人学 | 全身控制 · 模型预测控制 | 理论方法 |
课程对标开源双足平台与运动控制理论,把重心、支撑多边形、反馈补偿等概念落到可观察实验。