BEIJING SHUIMU SILICON VALLEY TECHNOLOGY CO., LTD. · EMBODIED AI EDUCATION MON–SUN 09:00–21:00 · 13269915901
首页 / 在线课堂 / 无人机开发实战:飞控原理与自主航线
无人机开发实战:飞控原理与自主航线
进阶24 课时PX4 生态
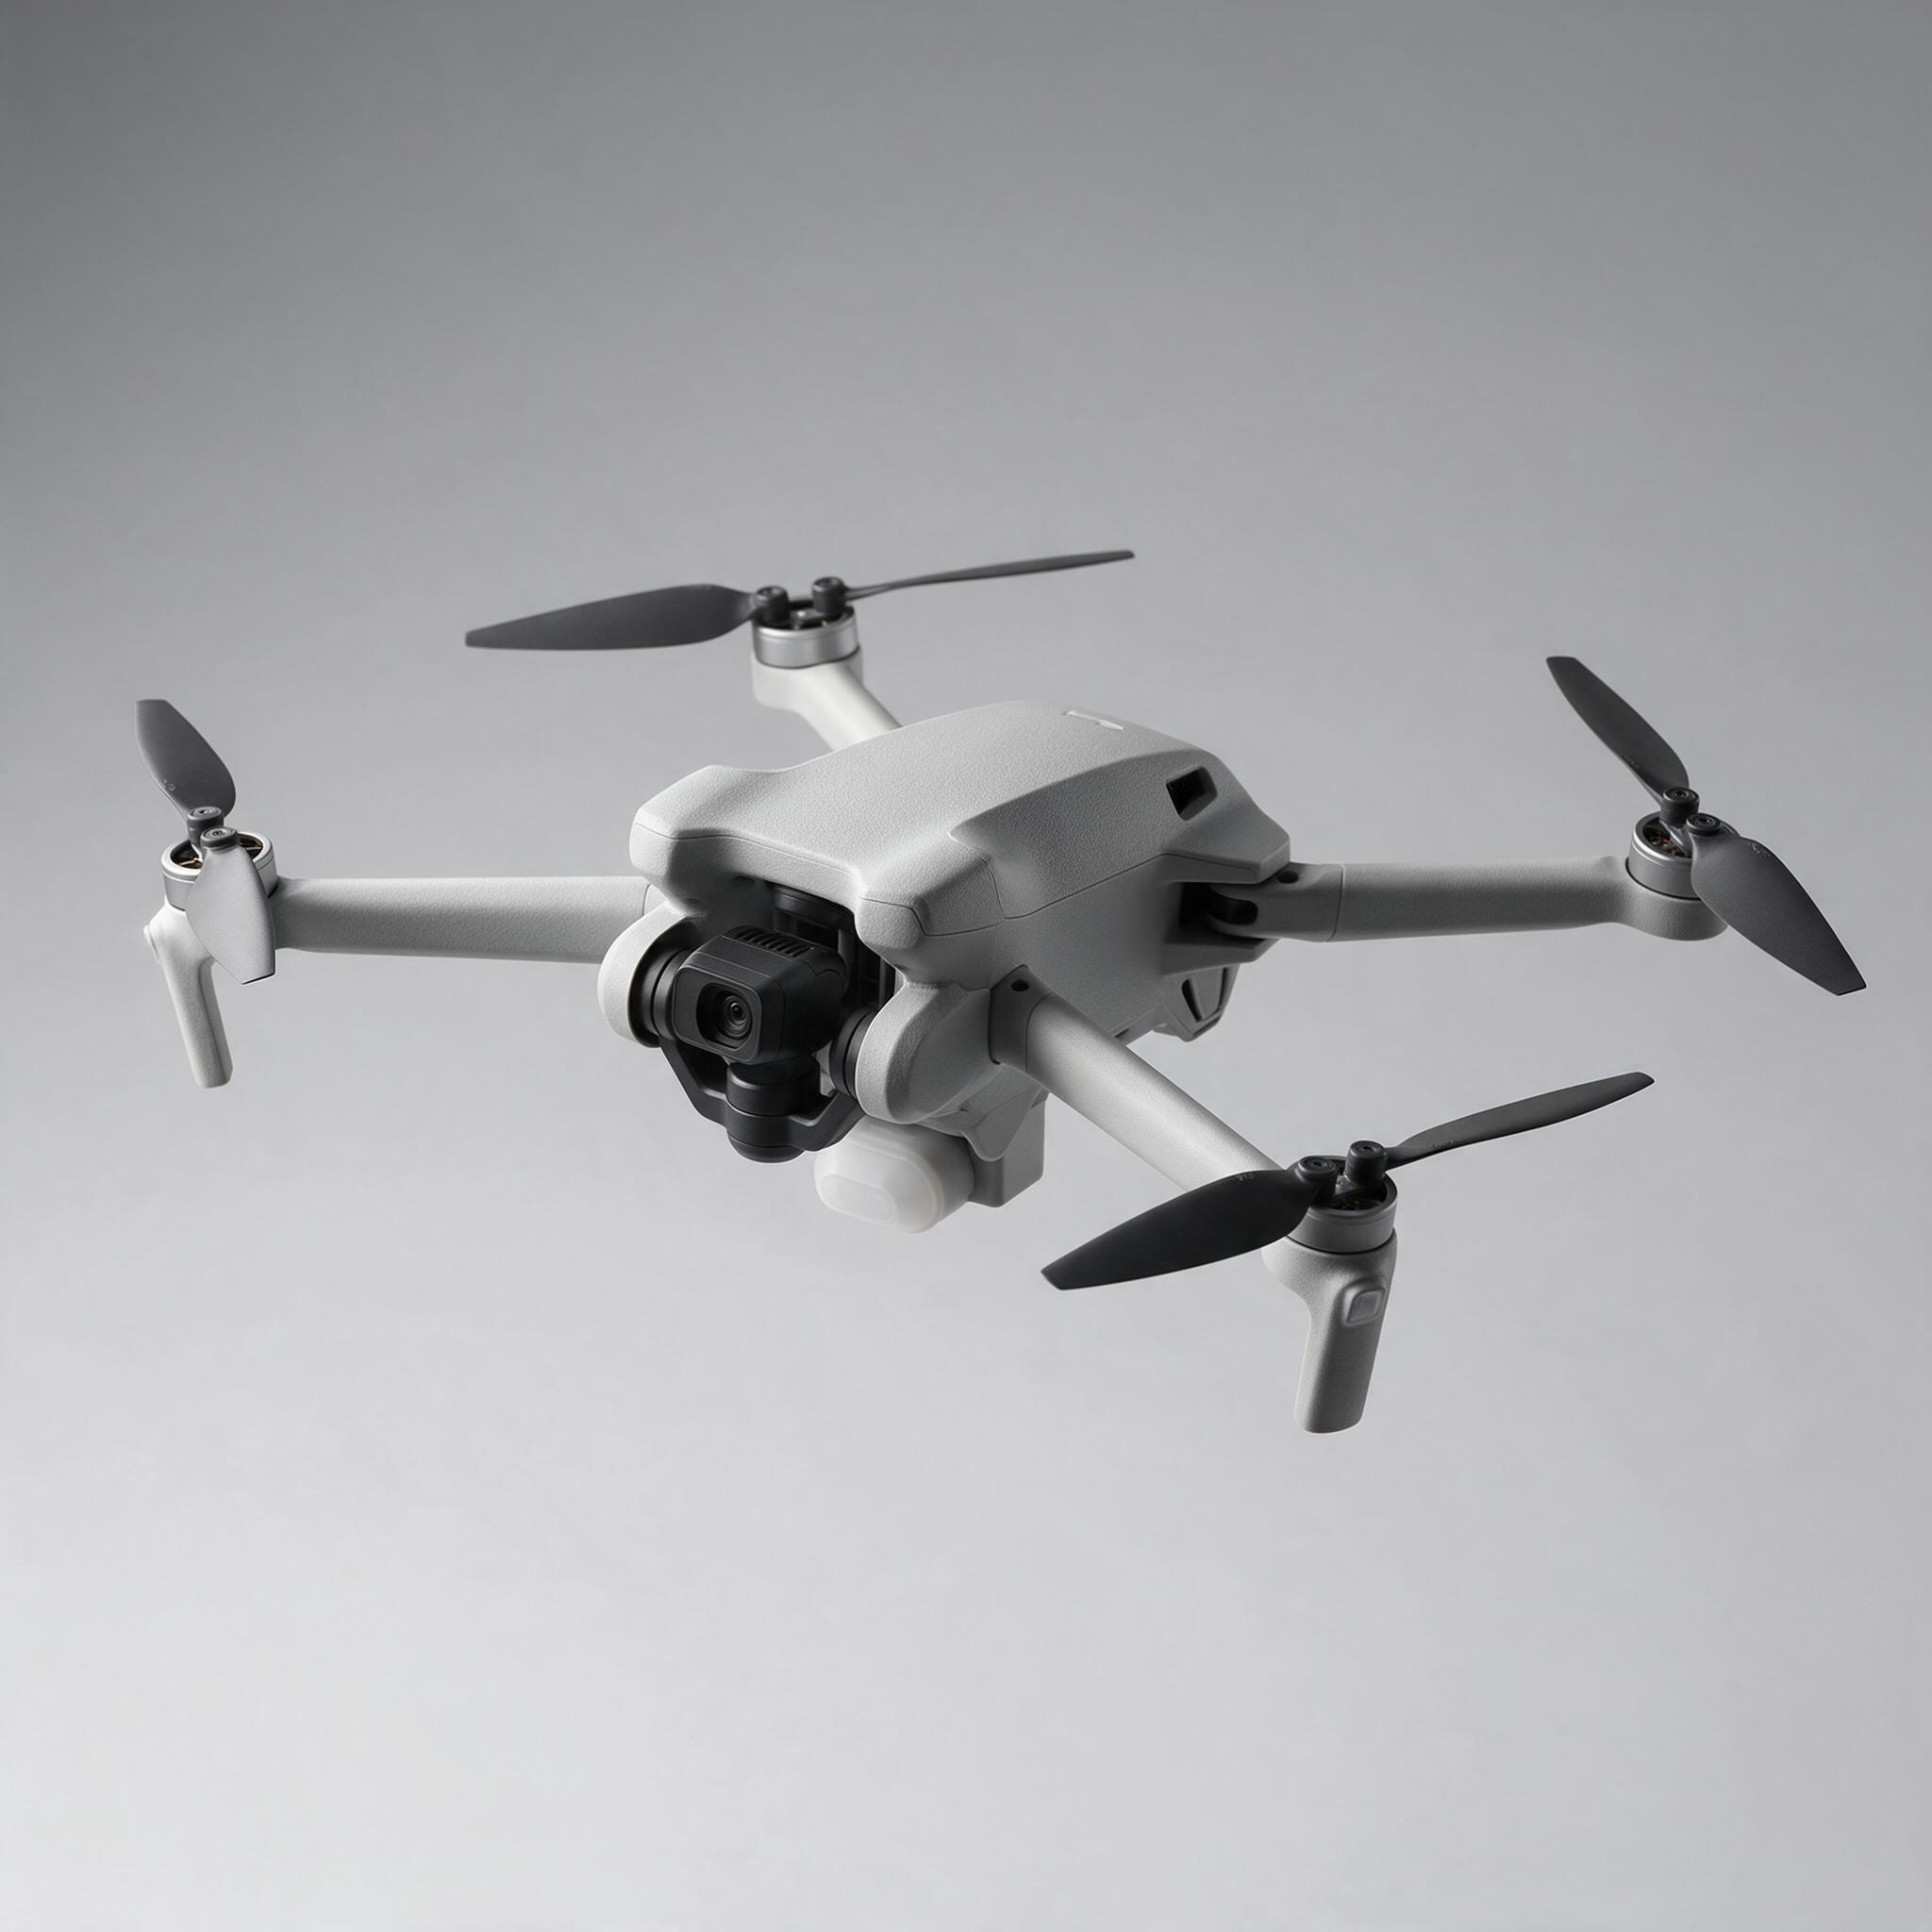
SMG-007 飞翼·无人机套件四旋翼整机 + 光流/视觉定位
OC-003 · 在线课程 · 进阶

无人机开发实战:飞控原理与自主航线

从姿态解算到自主巡航,掌握飞控二次开发

▸ 无人机▸ PX4▸ 航线规划
¥499¥699付款后自动开通学习权限,课程永久有效;支持对公结算
  • 适合人群有编程基础、想学飞控开发的学员与工程师
  • 配套设备飞翼无人机套件 SMG-007(选配)
  • 开发栈PX4 / ArduPilot + MAVSDK + Gazebo SITL
  • 学完产出仿真自主任务 + 调参报告 + 开发代码
  • 学习周期建议 5–7 周
  • 合规提示配套设备发货地河南郑州,不邮寄北京地区;实飞须遵守当地法规
✈️特别提示:配套设备发货地为河南郑州,不邮寄北京地区;实飞训练请遵守北京航空器管理相关规定。
Overview

课程介绍

无人机的门槛从来不在「怎么飞」,而在「怎么控制」。推杆谁都会,但为什么加了光流就不飘了、为什么姿态环和位置环要分开、编队时三台机器怎样保持时序——这些问题才决定你是一名飞手,还是一名飞控开发者。

这门课的最大特点是「纯仿真也能学到深处」。我们使用 PX4 SITL + Gazebo 搭建完整的软件在环仿真环境,你可以在电脑上完成调参、改代码、测试异常逻辑,甚至跑三机编队——不需要任何真机,也不需要担心炸机。

课程代码部分基于 MAVSDK 与 PX4 生态展开:起飞、航点飞行、返回、载荷控制都通过代码实现,而不是点击地面站按钮。学完之后你能写出自己的自动任务脚本,并把它部署到真机上。

需要说明的是:本课配套的飞翼套件发货地为河南郑州,不邮寄北京地区;如果你计划实飞,请务必遵守当地空域管理规定完成实名登记与飞行申请。课程会专门讲解合规要点。

无人机PX4航线规划
Highlights

课程亮点

🧠

飞控原理讲透

姿态解算、串级 PID、传感器融合,配可视化实验观察每一步变化。

🖥️

纯仿真可完成

PX4 SITL + Gazebo 环境,无需真机即可完成全部实验与调参训练。

💻

代码驱动任务

用 MAVSDK/Python 编写起飞、航线、返航与载荷控制,而非点按钮。

📊

日志驱动排错

学会读飞行日志定位问题——飞控开发者最核心的实战技能。

👥

三机编队训练

在仿真中完成编队时序与队形保持,理解多机协同的真正难点。

🛡️

合规与安全

实名登记、空域申请、低压返航与失控保护,把安全作为第一课。

Curriculum

课程大纲

按章节递进,每章都有明确的知识点与实操产出;可随时回看、按自己的节奏学习。

章节内容要点课时实操产出
第 1 章 · 多旋翼原理与动力系统四旋翼如何起飞与转向;电机、电调、桨叶选型;传感器(IMU/气压计/磁力计)作用3 课时能解释四旋翼的运动原理并完成整机检查
第 2 章 · 姿态解算与串级 PID互补滤波与姿态角解算;姿态环与位置环分工;仿真中调整 PID 并观察响应5 课时能在仿真中独立完成姿态环调参
第 3 章 · 定位与环境感知GPS / 光流 / 视觉定位原理与适用场景;无 GPS 环境下的室内定位4 课时完成室内悬停与定位实验
第 4 章 · 航线规划与自主任务地面站使用;航点与动作配置;用 MAVSDK 编写自动任务;断点续飞与异常处理5 课时用代码完成一条端到端自主任务
第 5 章 · 日志分析与故障排查日志结构与关键曲线;常见异常(震荡、漂移、失控)的定位方法3 课时能从日志定位一次异常的原因
第 6 章 · 多机编队与合规编队时钟同步与坐标系基准;队形编排与灯光同步;空域法规与实飞安全4 课时在仿真中完成三机编队并输出合规要点
Hands-on

实战项目

每个项目都有明确目标、可执行步骤与交付产出,学完即可写进简历或课题报告。

PROJECT 01

实验一 · 姿态环 PID 调参

任务目标:让四旋翼在仿真风扰下保持稳定悬停,摆动幅度收敛。

  1. 记录默认参数下的姿态角与角速度曲线
  2. 只调 P 值找到震荡临界点,理解「响应快」与「稳定性」的冲突
  3. 加入 D 值抑制超调,观察阶跃响应变化
  4. 加入 I 值消除稳态误差,观察长时间漂移是否消除
  5. 输出参数—响应对照表,并说明每个参数的作用

交付产出:产出:一组自调参数 + 调参报告(可直接用于真机)

PROJECT 02

实验二 · 自主航线任务(代码实现)

任务目标:用代码完成「起飞 → 4 个航点 → 定点降落」的端到端任务。

  1. 连接仿真环境,确认 MAVSDK 与控制接口可用
  2. 编写起飞与高度控制逻辑,等待到达设定高度
  3. 按顺序下发航点,并在指定航点加入悬停与拍照动作
  4. 实现异常处理:超时未到达如何处理、电量不足如何返航
  5. 执行任务并回放日志,分析实际轨迹与规划轨迹偏差

交付产出:产出:可复用的自主任务脚本 + 轨迹偏差分析

PROJECT 03

实验三 · 三机编队(仿真)

任务目标:在仿真环境完成三机按队形飞行并同步灯光。

  1. 为三台虚拟设备统一时间基准与坐标系原点
  2. 配置队形(一字 / 三角)与切换时序,先地面模拟验证
  3. 逐台测试后同时起飞,观察队形保持效果
  4. 人为引入通信延迟,观察队形散开的临界条件
  5. 总结:编队失败的两大主因是什么,如何规避

交付产出:产出:编队任务脚本 + 编队失败原因分析

Teaching Approach

教学设计说明

把「为什么这样教」讲清楚——这些设计决定来自多年的教学与工程实践反馈。

为什么这门课可以「不买飞机」

飞控开发的核心工作(调参、写逻辑、分析日志)全部可以在仿真中完成,且仿真环境可以复现风扰与传感器噪声,比实机更可控、更高效。课程优先保证「不买设备也能学到真本事」,实飞是加分项而不是前提。

为什么要从仿真开始而不是直接实飞

真机试错的代价可能是摔机、伤人、被处罚。仿真环境下,你可以把参数调到发散、把逻辑改到出错,观察系统如何崩溃——这些「安全的失败」恰恰是最好的学习材料。

为什么必须学会读日志

飞控异常往往在几秒内发生,肉眼很难捕捉过程。日志记录了毫秒级的姿态、位置、电机输出等数据,是复现与定位问题的唯一可靠依据。会读日志的人,排错效率是不读的人的几倍。

为什么合规内容放在课程里而不是附注

空域管理不是「补充说明」,而是无人机作业的第一前提。课程把它作为独立章节,讲清实名登记、空域分类与申请流程,让学员从一开始就建立「先确认能不能飞」的职业习惯。

Who Is It For

适合人群

✓ 适合这些人

  • 有编程基础、想深入无人机飞控开发的学习者
  • 高校无人机 / 自动化方向需要实践项目的学生
  • 从事无人机应用开发或巡检作业的工程人员
  • 准备参加无人机赛事、需要飞控开发能力的团队

— 可能不适合

  • 只想学航拍运镜(属于摄影类课程范畴)
  • 完全没有编程基础(建议先学 oc-001 打好基础)
Plans & Pricing

版本与价格

版本 / 方案适合对象包含内容价格
纯课程版(含仿真)有电脑即可学习24 课时录播 + 仿真环境 + 代码仓库 + 直播答疑¥499
课程 + 设备版需要实飞训练纯课程版全部内容 + 飞翼无人机套件 SMG-007¥3,699(立省 ¥99)
机构授权版培训机构 / 学校课程授权 + 教师实验包 + 团队管理(按学员数计费)请联系顾问

* 在线课程付款后自动开通学习权限,课程永久有效。7 天无理由退款:购买 7 天内且观看进度低于 20% 可全额退款。支持对公结算与发票。

Instructors

授课讲师

陈昊
无人机 / 感知方向讲师

多年飞控开发与实飞经验,熟悉 PX4 生态与自主航线开发;擅长用日志把问题定位到具体环节。

主讲全部 24 课时与直播答疑。

Equipment

配套套件

  • SMG-007飞翼·无人机套件
    课程对齐设备:PX4 生态飞控、光流定位、支持编队与载荷扩展;发货地河南郑州,不邮寄北京地区
Service

学习方式与服务保障

  • 永久回看:视频永久有效,含后续内容更新
  • 仿真环境包:一键部署的 PX4 SITL + Gazebo 环境与实验场景文件
  • 代码仓库:全部 MAVSDK / Python 示例代码与参数文件
  • 直播答疑:每周一次,重点复盘中实飞与仿真中的典型问题
  • 社群陪跑:学员社群 + 飞控工程师在线答疑
  • 7 天无理由退款:购买 7 天内且观看进度低于 20% 可全额退款
FAQ

常见问题

没有无人机能学吗?
完全可以。全部核心实验(调参、任务脚本、日志分析、编队)都能在仿真环境中完成;实飞是可选加分项。
北京可以发货吗?
不可以。配套设备发货地为河南郑州,不邮寄北京地区。北京地区的学员可先完成仿真部分学习,实飞训练可在合规空域或外地营地开展。
需要什么电脑配置?
建议 16GB 内存、独立显卡(或较强核显)以保证 Gazebo 仿真流畅;普通办公本也可运行,但帧率会低一些。
需要先学 ROS 吗?
不需要。课程使用 MAVSDK 直接与飞控通信,不必先掌握 ROS。
课程会讲硬件组装吗?
会讲整机检查、传感器校准与常见硬件问题排查;如果购买套件,另附装配与调试指引。
学完能做什么工作?
可从事无人机飞控测试、无人机应用开发、巡检与测绘作业,以及无人系统的定位与控制相关工作。
仿真和真机的差距大吗?
在飞控逻辑与调参上高度一致;差异主要在真实空气动力学扰动、电机延迟与传感器噪声。课程会专门讲如何把仿真参数迁移到真机。
有证书吗?
完成全部章节与实验后可申请电子结业证明;如需行业考证指引可咨询顾问。
Related

相关课程

Benchmark

对标参考

以下为公开资料对标的同类产品参数与参考价,用于选型参照。

对标产品 / 型号厂商 / 生态关键参数参考价
PX4 / ArduPilotDronecode / ArduPilot开源飞控固件 · MAVSDK 二次开发开源免费
CAAC / AOPA 无人机执照民航局 / AOPA无人机操控员执照 · 实名登记与空域申请按考点报名

课程技能对标 PX4/ArduPilot 飞控开发,合规内容对标 CAAC 实名登记与空域管理规定。

先试看,再决定

免费试看片段先体验讲解风格;想系统学习可看线下课程,或咨询顾问获取学习路径建议。

📞 免费试听