BEIJING SHUIMU SILICON VALLEY TECHNOLOGY CO., LTD. · EMBODIED AI EDUCATION MON–SUN 09:00–21:00 · 13269915901
首页 / 智能套件 / 灵臂·六轴机械臂套件
灵臂·六轴机械臂套件
教育套件进阶工业入门
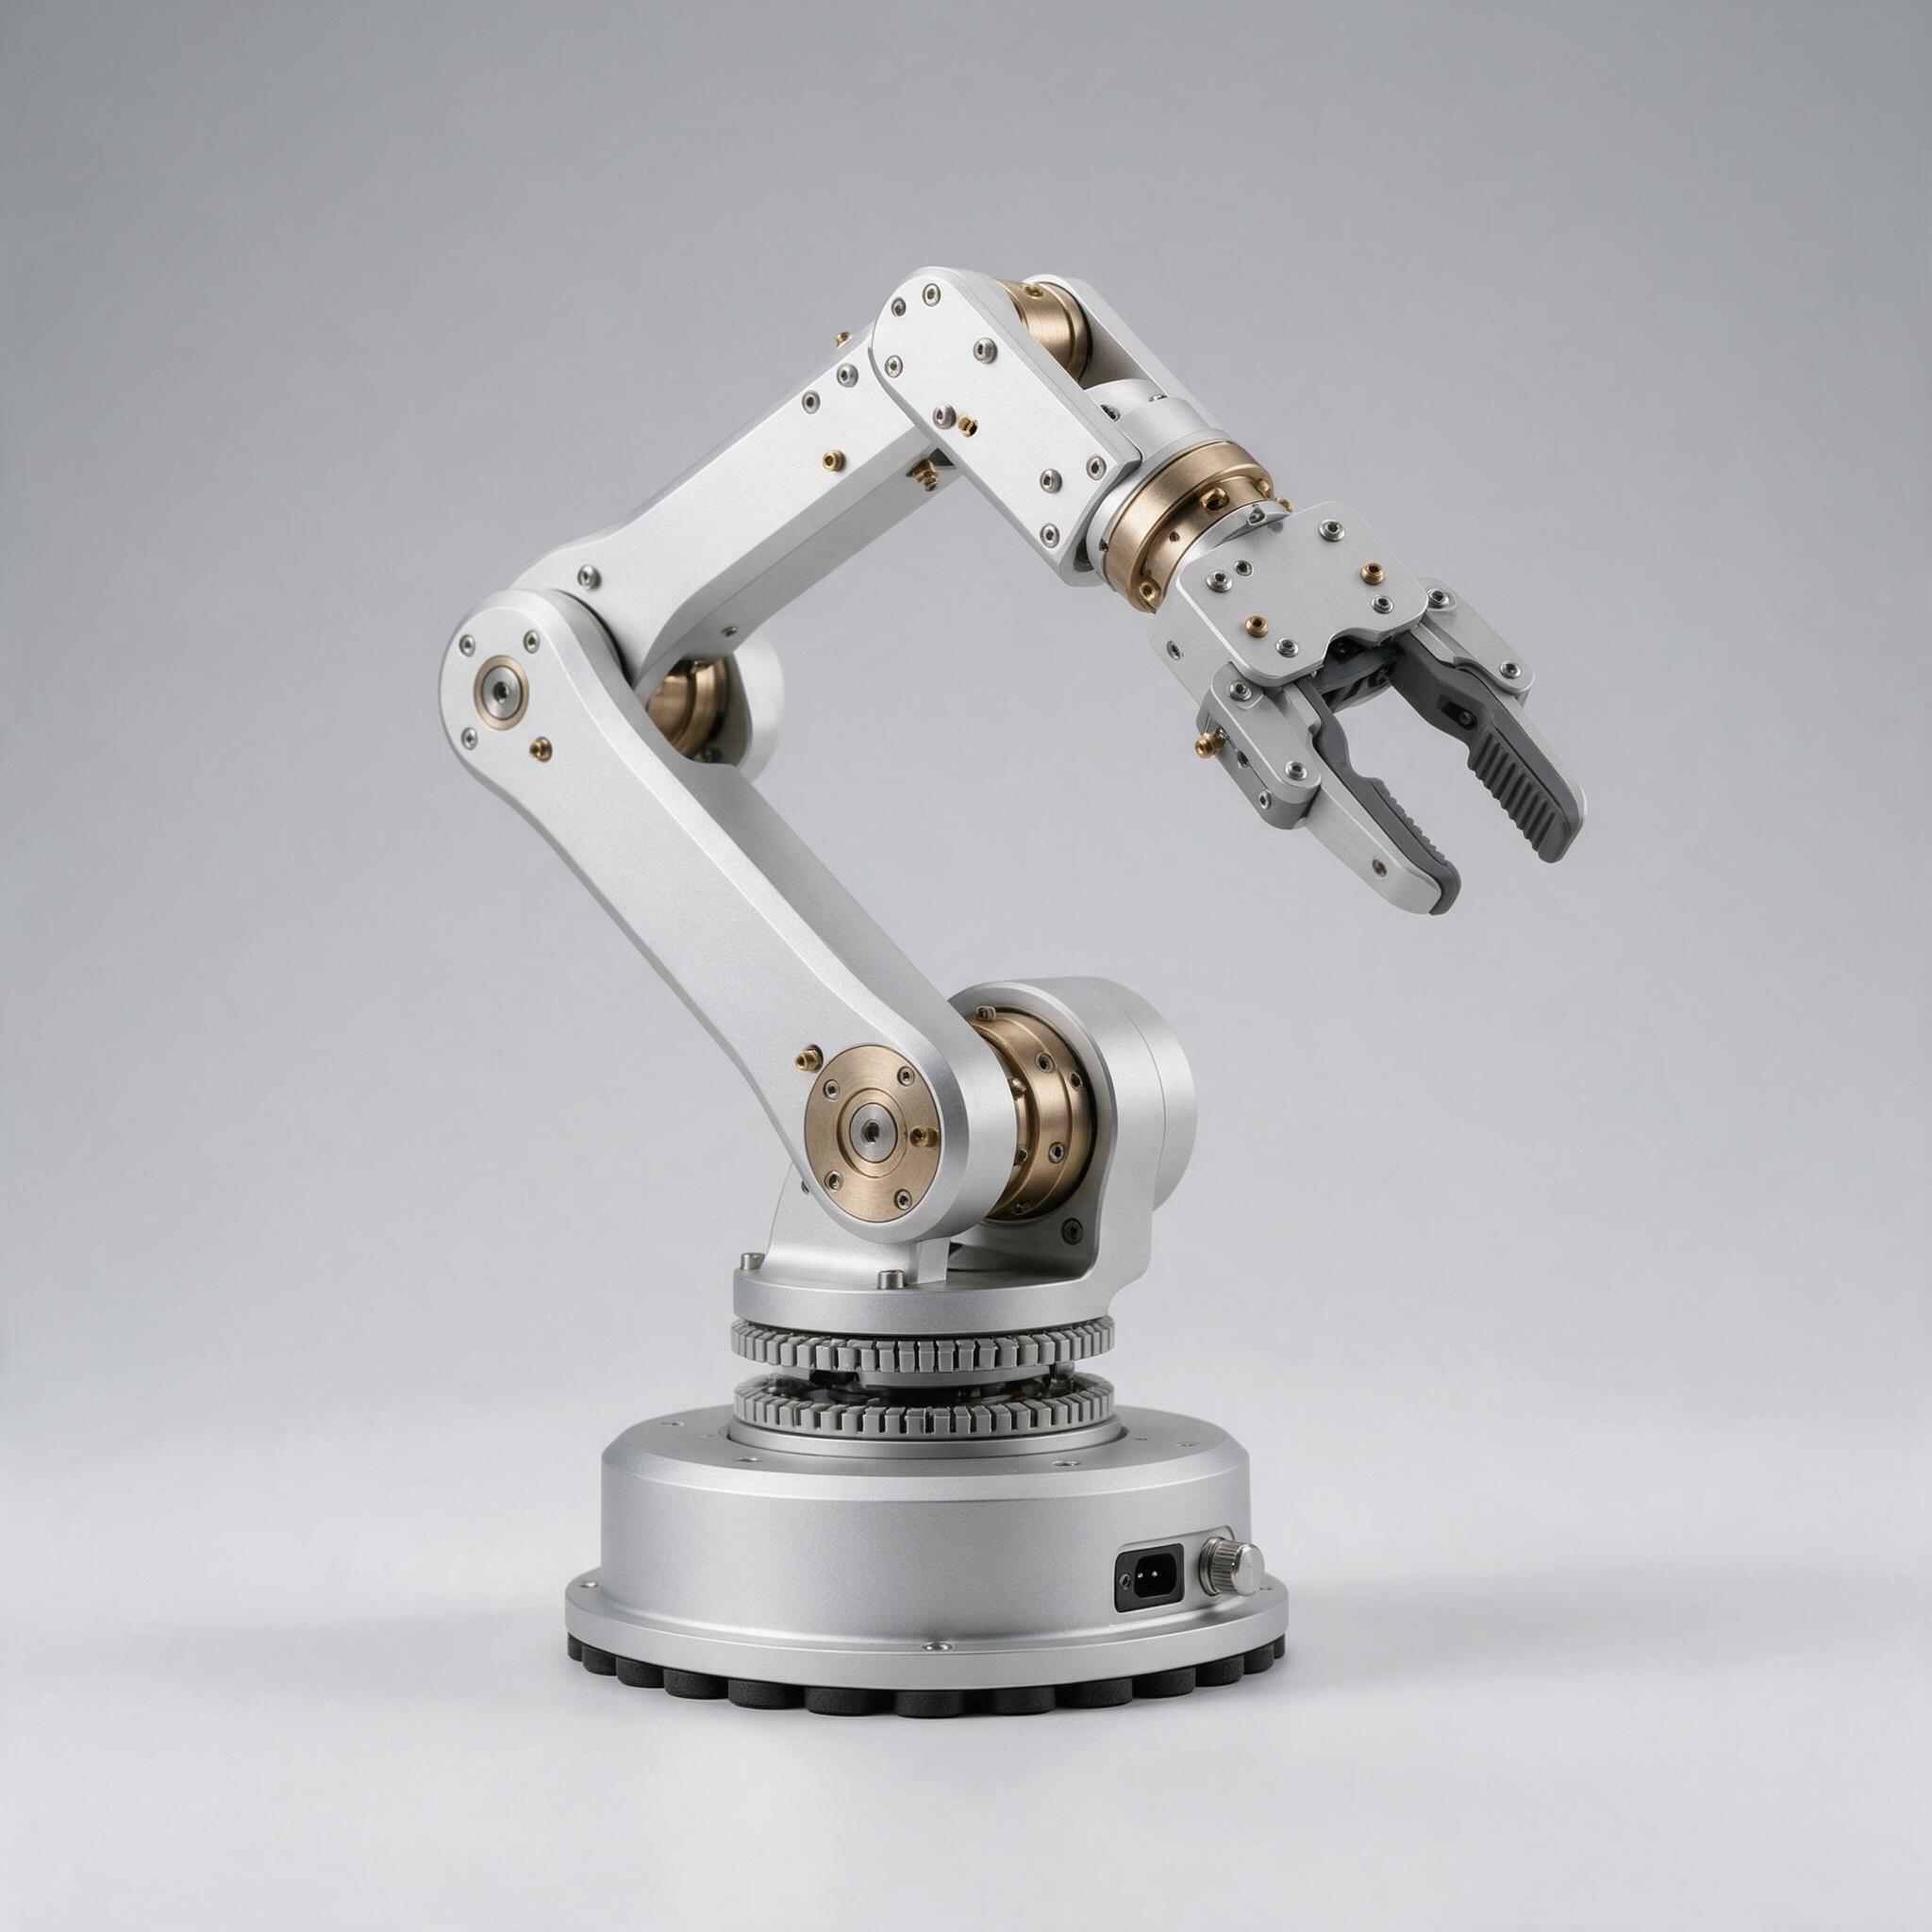
SMG-003 灵臂·六轴机械臂套件桌面六轴机械臂
SMG-003 · 具身智能套件

灵臂·六轴机械臂套件 热销

桌面六轴机械臂:逆运动学、视觉抓取、ROS2 驱动,工业机器人核心课的实体教具。

▸ 6 轴联动▸ ROS2 驱动▸ 视觉抓取
¥2,999¥3,599含配套课程与代码仓库权限
  • 自由度6 DoF(J1–J6 全回转)
  • 工作半径约 320 mm
  • 额定负载500 g(峰值 750 g)
  • 重复定位精度±1 mm
  • 最大关节速度180°/s
  • 整机重量约 3.2 kg
  • 驱动方式闭环步进电机 + 谐波/行星减速
  • 控制器ARM Cortex-A 主控,内置运动学解算
Overview

产品概述

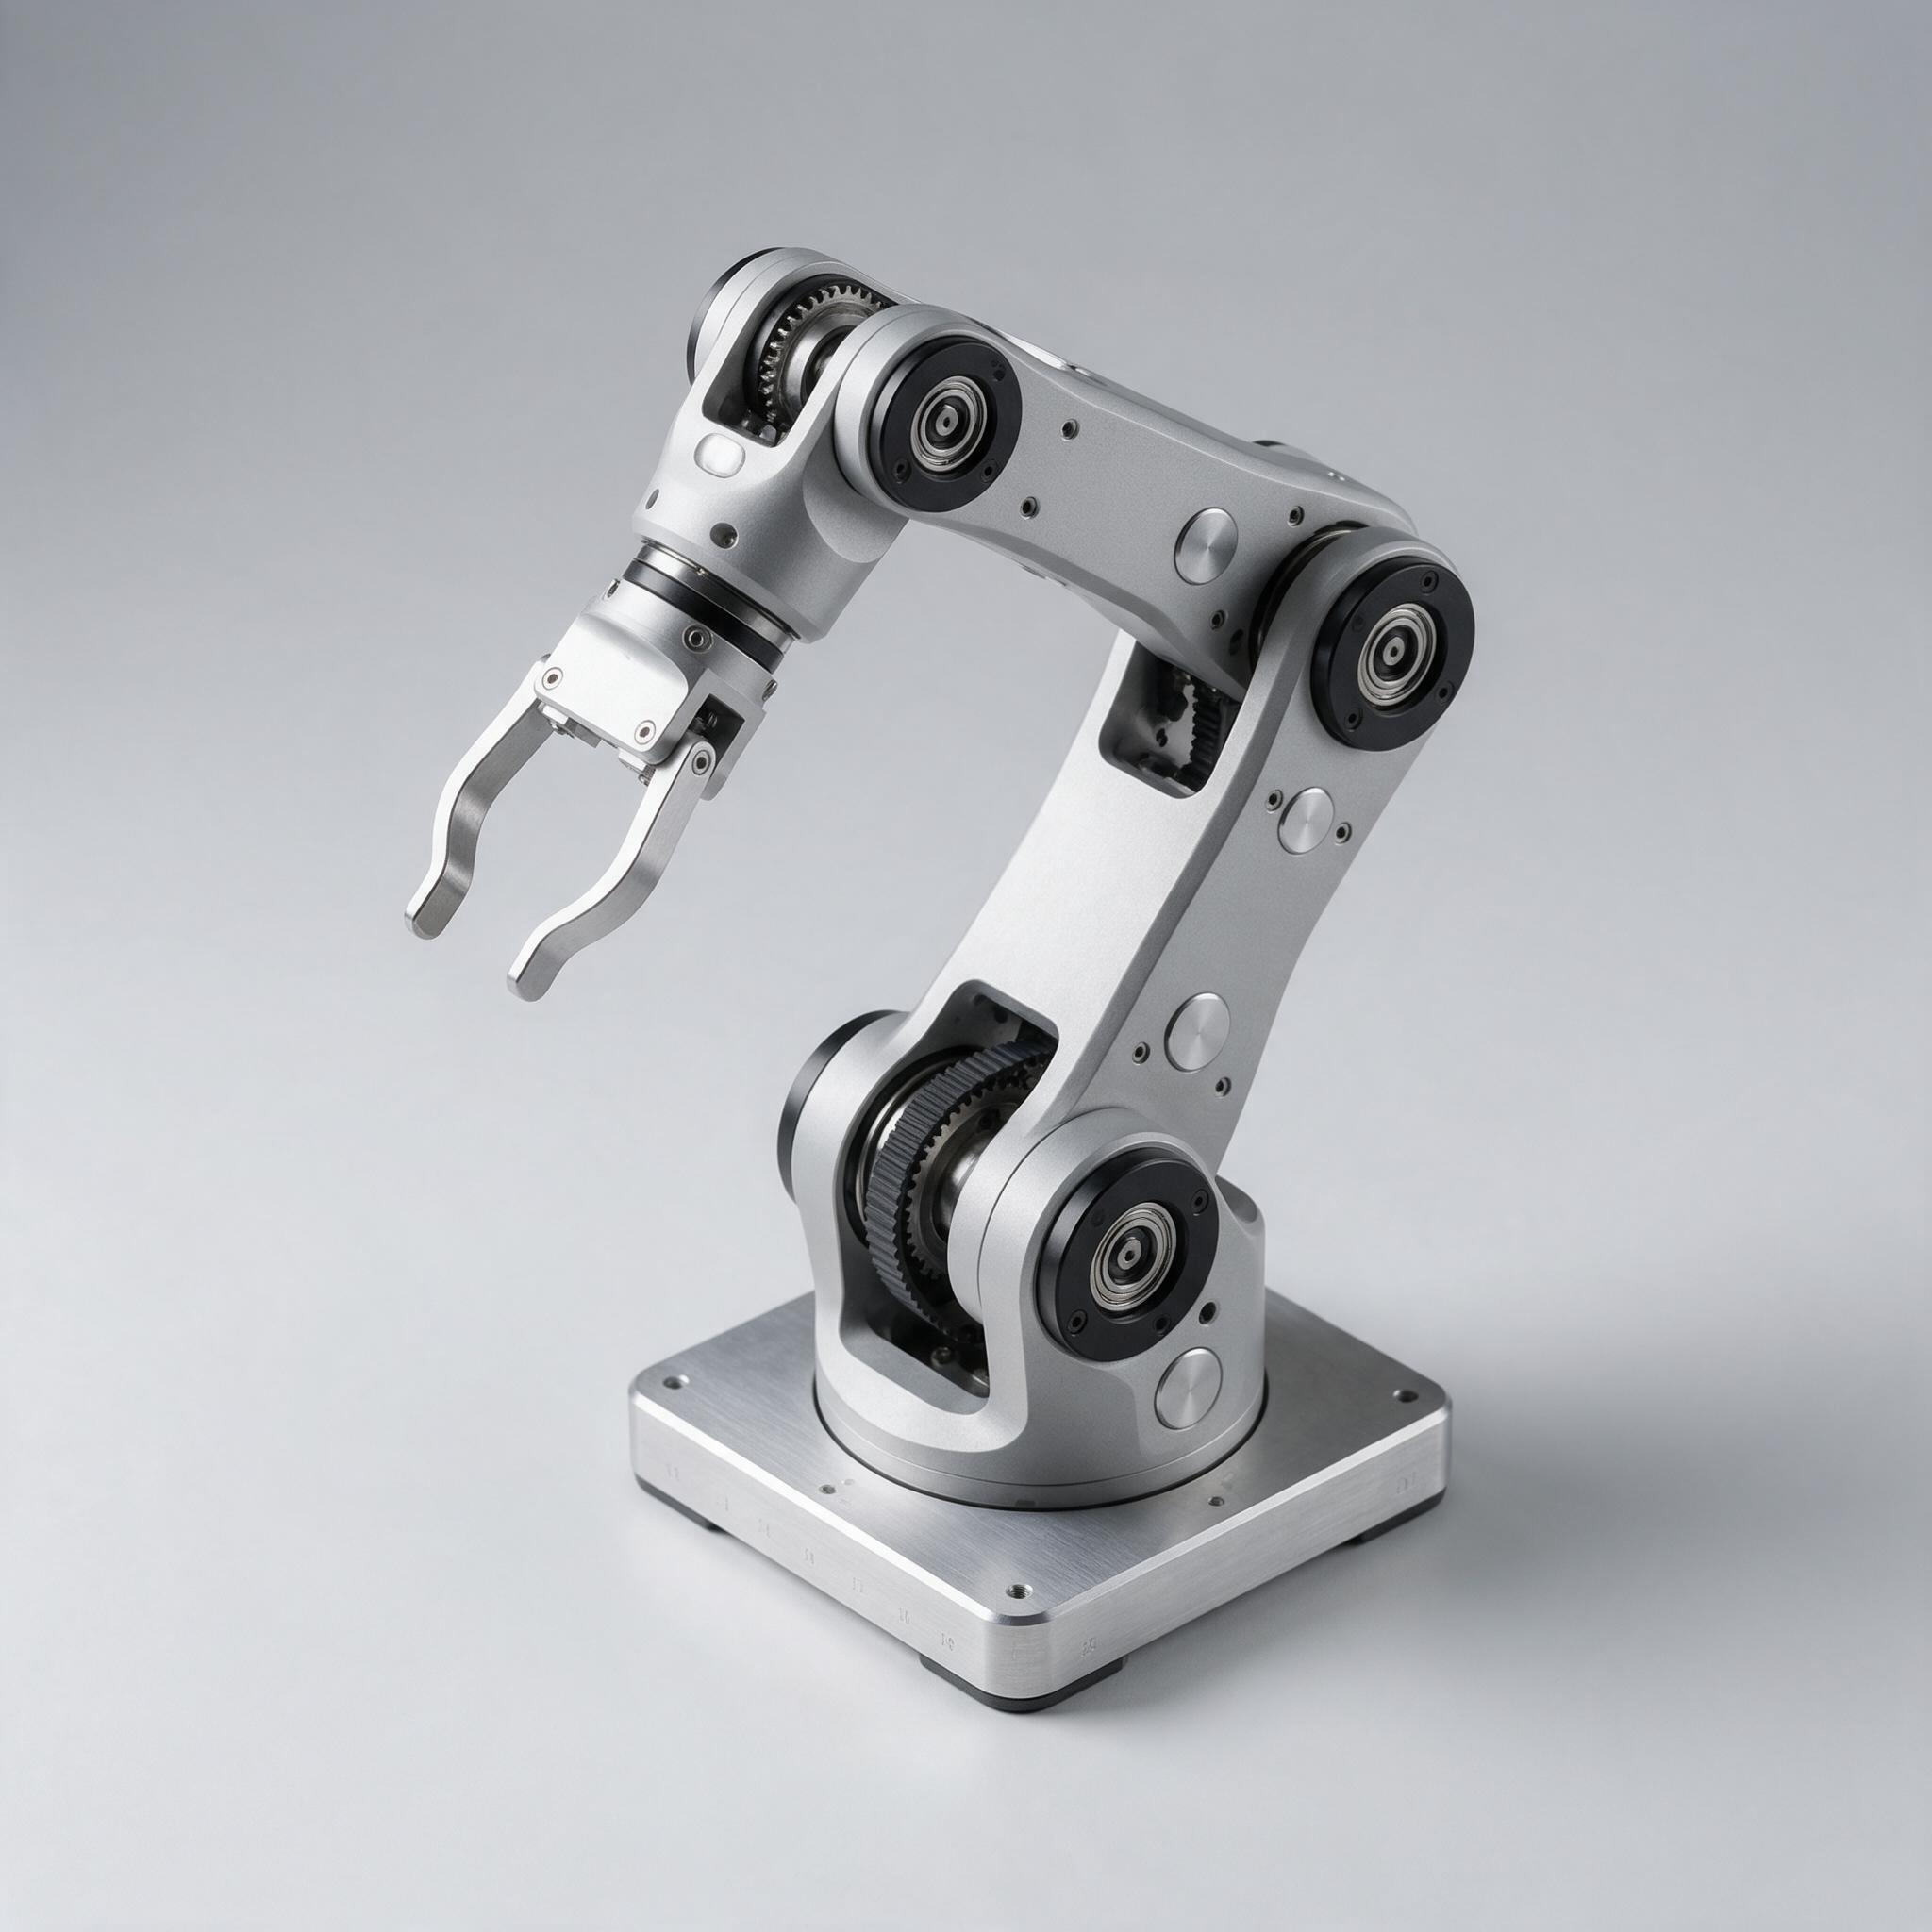
灵臂(SMG-003)是一台桌面级六轴机械臂,工作半径约 320 毫米、末端重复定位精度 ±1 毫米。它的构型与工业现场的多关节机器人完全一致(J1 基座回转 / J2 大臂 / J3 小臂 / J4 腕部回转 / J5 腕部摆动 / J6 末端回转),因此学生在这台设备上学到的坐标系、DH 参数、逆运动学,可以直接迁移到真实的工业机器人上。

套件完整覆盖「手眼标定 → 目标检测 → 逆运动学解算 → 轨迹规划 → 抓取放置」这条工业抓取标准链路。配合随机附赠的鱼眼摄像头与棋盘标定板,学生可以在两节课内完成一套可稳定复现的视觉抓取系统。

控制器基于 ROS2 构建,提供 MoveIt2 配置包与 RViz 仿真场景,既可以在真实设备上跑,也可以先在虚拟环境中验证轨迹,避免频繁碰撞损伤设备——这正是工业界「仿真先行」的标准工作流。

从工程角度看,机械臂是「把数学变成动作」的最佳载体。一次成功的抓取,背后是四个坐标系的连续变换:像素坐标 → 相机坐标 → 机器人基座坐标 → 关节角度。学生在这里第一次真正用上矩阵、齐次变换和三角函数,而不再只是纸面上的公式。当代码第一次让机械臂精准地伸向那个方块时,抽象的数学突然有了重量。

Highlights

核心亮点

🦾

真六轴构型

J1–J6 全回转构型与工业机械臂一致,DH 参数完整公开,学完可直接迁移。

👁️

视觉抓取闭环

附赠摄像头与标定板,覆盖手眼标定、YOLO 检测、抓取点计算到实际抓取的完整流程。

🐧

ROS2 + MoveIt2

提供标准 URDF 与 MoveIt2 配置,支持 RViz 仿真、轨迹规划与碰撞检测。

📏

±1mm 重复精度

谐波减速 + 闭环步进,末端重复定位精度约 ±1 mm,满足教学与轻量科研需求。

🛠️

吸盘/夹爪可换

标配真空吸盘与二指夹爪两种末端,磁吸快换,3 秒完成切换。

🔗

Python / C++ SDK

提供完整 Python 与 C++ 接口,一行代码控制单轴,也可直接下发笛卡尔目标位姿。

Hands-on Projects

项目实战

每个项目都有明确目标、可执行步骤与交付产出,学完即可写进作品集或课题报告。

PROJECT 01

项目一 · 手眼标定与坐标变换

任务目标:让机械臂准确到达相机看到的指定像素位置。

  1. 固定相机与标定板,采集 9 组以上的「像素坐标—机械臂坐标」对应点
  2. 求解标定矩阵,把像素坐标映射到机器人基座坐标系
  3. 用测试点验证:随机放 5 个点,比较机械臂实际到位位置与目标位置
  4. 分析误差来源(镜头畸变、标定板平面度、抓取高度变化)并做补偿
  5. 把同一算子在抓取平面与更高平面分别验证,理解「平面标定」的局限

交付产出:产出:一份标定报告(含误差统计)+ 可复用的标定工具脚本

PROJECT 02

项目二 · 视觉识别与抓取闭环

任务目标:识别随机摆放的三种颜色方块,把它们分拣到对应料盒。

  1. 用 OpenCV 做颜色阈值分割,或调用预训练 YOLO 模型做目标检测
  2. 计算目标中心像素坐标,经标定矩阵转为抓取位姿
  3. 规划「上方接近—下降—闭合夹爪—抬升—移动—释放」的标准抓取流程
  4. 加入失败重试:若夹爪闭合后检测不到物体,抬高后换一个角度重试
  5. 统计 20 次抓取的成功率,分析失败样本(遮挡、反光、靠得太近)

交付产出:产出:可连续运行的分拣程序 + 成功率统计报告

PROJECT 03

项目三 · 轨迹规划与避障

任务目标:在多障碍环境中,让机械臂用平滑轨迹把物体从 A 搬到 B。

  1. 在 RViz 中布置障碍物,观察规划器给出的路径
  2. 对比「关节空间插值」与「笛卡尔直线插补」的运动差异
  3. 调节最大速度与加速度,观察速度对轨迹平滑度与节拍的影响
  4. 遇到不可达或碰撞时,理解规划器为何返回失败并调整中间位姿
  5. 先仿真验证,再上实机执行,形成「仿真先行」的规范工作流

交付产出:产出:一段带障碍规避的搬运演示 + 仿真与实机结果对比

Learning Path

课时大纲与学习路径

阶段 / 模块内容要点课时完成后可达成
模块一 · 机械臂结构与运动学(6 课时)关节构型、DH 参数、正运动学与逆运动学解算6 课时能用代码算出任意位姿的关节角
模块二 · 控制与轨迹(6 课时)关节控制、笛卡尔控制、轨迹插补与速度规划6 课时完成平滑的点到点搬运
模块三 · 机器视觉与标定(8 课时)OpenCV 基础、目标检测、手眼标定与坐标变换8 课时完成手眼标定并输出误差报告
模块四 · 视觉抓取项目(8 课时)抓取位姿计算、抓取流程设计、失败重试与成功率统计8 课时完成多物体分拣闭环项目
模块五 · ROS2 与仿真(6 课时)URDF、MoveIt2、RViz/Gazebo 仿真与实机联调6 课时在仿真中完成避障搬运
How It Works

技术原理讲解

不讲黑箱:把关键原理拆开说明,帮助学习者理解「为什么这样设计」。

逆运动学为什么难

正运动学是「已知关节角算末端位置」,唯一解;逆运动学是「已知末端位置求关节角」,可能有多解、无解或奇异位形。手臂伸直、两轴共线等奇异位置附近,关节角会剧烈变化甚至无法求解。灵臂的控制器内置解算与奇异规避策略,学生可以在示教软件上直观看到「手臂伸直时为什么不好用」。

手眼标定的本质

相机看到的是二维像素,机械臂需要的是三维位姿,两者之间差了镜头内外参、安装位姿与坐标系原点。手眼标定就是用若干组对应点求解这个变换矩阵。标定精度直接决定抓取精度——这也是工业现场把标定当成「工序」而非「步骤」的原因。

夹爪为什么常常抓不稳

抓取失败极少是「夹爪没力」,更多是位姿误差、物体表面摩擦系数低或抓取点选在重心之外。工程上通过加装软质指尖(提高摩擦)、选择靠近重心的抓取点、增加抓取前的视觉复核来提升成功率。学生统计数据时会明显感受到:成功率从 60% 提到 90%,靠的往往是一系列细节而非一个大招。

仿真先行的价值

在 RViz/Gazebo 里验证轨迹,成本为零;在实机上撞坏一次,成本可能是几百元加三天工期。工业界几乎所有机器人编程都遵循「离线仿真 → 实机验证」的流程。灵臂把这条流程做成教学环节,让学生从一开始就养成正确的工作习惯。

Specifications

技术参数

机械参数
自由度6 DoF(J1–J6 全回转)
工作半径约 320 mm
额定负载500 g(峰值 750 g)
重复定位精度±1 mm
最大关节速度180°/s
整机重量约 3.2 kg
控制与驱动
驱动方式闭环步进电机 + 谐波/行星减速
控制器ARM Cortex-A 主控,内置运动学解算
通信USB / Ethernet / Wi-Fi
控制频率IK 解算 100Hz,轨迹插补 50Hz
感知系统
摄像头鱼眼广角摄像头 ×1(1080P)
标定板棋盘格标定板 ×1(含支架)
末端与电源
末端执行器真空吸盘 ×1 + 二指夹爪 ×1(磁吸快换)
电源DC 24V 6A 适配器
软件
操控方式Python SDK / C++ SDK / ROS2 / 图形化示教
仿真MoveIt2 + RViz / Gazebo
支持系统Ubuntu 22.04、Windows 10/11

* 以上参数为标准配置实测值,受使用环境影响可能存在合理偏差;支持按项目需求定制配置,具体以合同技术附件为准。

In the Box

包装清单

  • 六轴机械臂本体 ×1
  • 控制箱 ×1
  • 真空吸盘末端 ×1
  • 二指夹爪末端 ×1
  • 鱼眼摄像头 ×1
  • 棋盘格标定板 ×1
  • 24V 6A 电源适配器 ×1
  • USB 数据线 ×1
  • 桌面固定夹具 ×1
  • 《灵臂视觉抓取实验指导书》×1 + 课程卡 ×1
Scenarios

适用场景

高校机器人工程 / 自动化专业实验职业院校工业机器人课程机器视觉与抓取课题研究青少年机器人竞赛创客项目
Courses

配套课程

Optional Upgrades

配件与升级

按学习阶段逐步加装,一套平台可以持续用到更高阶的项目与课题。

配件 / 升级项说明参考价
力传感器末端包一维力传感 + 柔顺控制示例,可做简易装配¥2,199
加长臂展套件延长连杆,工作半径提升至约 420 mm¥899
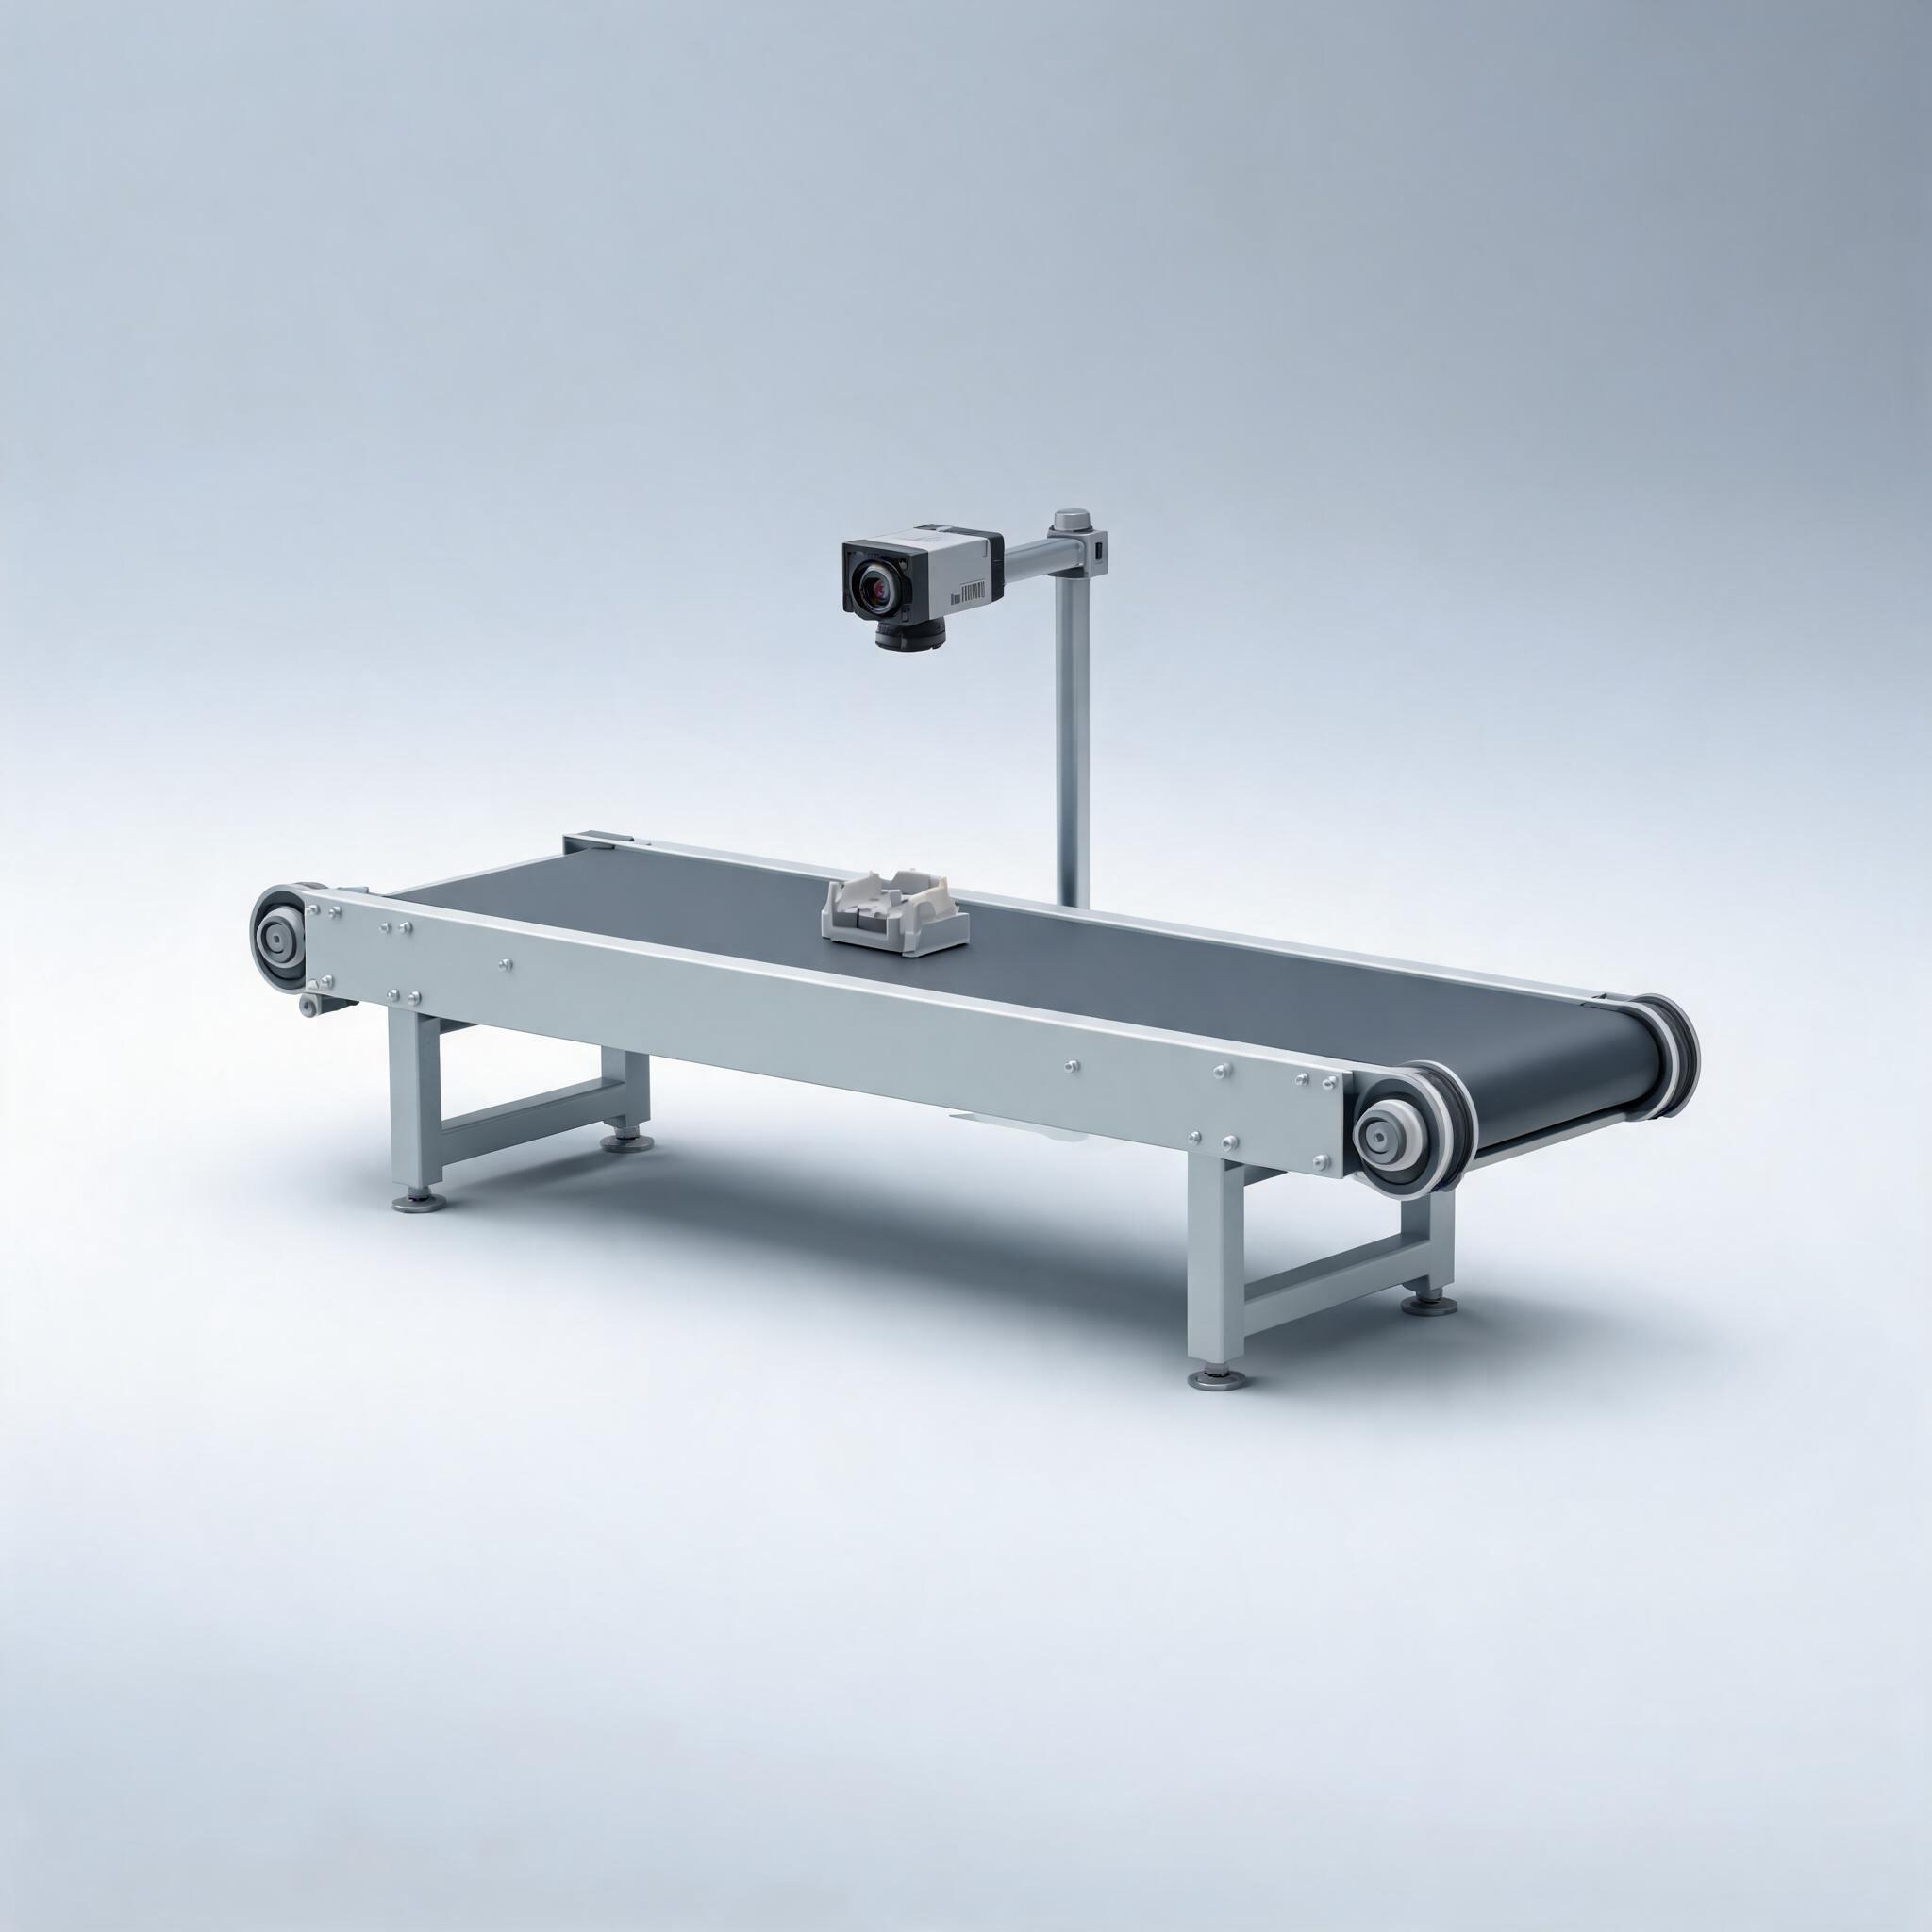
传送带联动套件小型传送带 + 光电触发,实现「来料即抓」¥1,899
多料盘与工装包分拣料盘 ×4 + 定位工装,构成完整工作台¥699
备用夹爪与吸盘二指夹爪 + 真空吸盘各 ×1¥399
桌面安全围栏亚克力防护罩与急停按钮¥599
Troubleshooting

常见故障排查

课堂上最常遇到的几类问题与处理办法,先自查再求助,效率更高。

现象可能原因排查 / 处理
机械臂到达位置有固定偏差标定矩阵不准或抓取高度与标定平面不一致重新采集标定点并覆盖抓取高度;检查相机与机械臂相对位置是否被碰动
抓取成功率忽高忽低光照变化导致颜色阈值失效改为使用带光源的固定工位,或切换到基于深度学习的目标检测以提升鲁棒性
运动中出现明显顿挫速度或加速度设置超过关节能力降低最大速度与加速度,改用连续轨迹(而非点到点)规划
RViz 中报错无法规划起始状态与当前实际关节角不一致在 RViz 中先同步「当前状态」,确认起始位姿不在碰撞或奇异状态
Selection Guide

选型对比

不确定选哪一套?这里是同系列产品的定位差异,也可直接咨询顾问获取推荐。

型号定位与本品差异
SMG-003 灵臂·六轴机械臂教育 · 进阶(本型号)6 轴 + ROS2 + 视觉抓取全流程,¥2,999
SMG-009 GenkiArm 桌面机械臂科研 · 进阶力矩感知 + 行为克隆,精度更高,适合算法研究
SMG-017 桌面协作机械臂工业 · 轻量协作拖拽示教 + 碰撞检测,面向人机协作与集成场景
Delivery & Service

交付与服务

FAQ

常见问题

精度能满足科研吗?
±1 mm 重复精度可满足教学与多数轻量科研场景;如需亚毫米级,建议评估 SMG-009 GenkiArm 或 SMG-017 协作臂。
必须有 Ubuntu 吗?
不必须。提供 Windows 下的 Python SDK 与图形化示教工具,ROS2 / MoveIt2 场景建议在 Ubuntu 22.04 下使用。
会被撞坏吗?
控制器内置碰撞检测(电流阈值 + 力矩监测),检测到异常立即停机;同时提供 RViz/Gazebo 仿真环境,建议先仿真后实机。
视觉抓取需要深度学习基础吗?
不需要从零训练。套件提供已训练好的检测模型与完整调用代码,学生重点理解「标定—检测—解算—抓取」的流程。
能接入传送带做分拣吗?
单臂可通过 I/O 触发与外部传送带联动;如需要完整的产线级分拣平台,可参考 SMG-018 视觉引导分拣实训平台。
机械臂会伤人吗?
灵臂额定负载 500 g、关节速度有限,且控制器内置碰撞检测(电流阈值判断),碰到阻挡会立即停机。但高速运动时仍有夹伤风险,建议在桌面固定后使用,并在调试时保持手部离开运动范围。
课程里的数学难吗?
从「矩阵就是坐标变换的写法」讲起,不要求学生先掌握线代与机器人学;每节课都有可视化工具展示变换过程,数学是「用到的」而不是「先学的」。
能接自己的算法吗?
可以。所有示例均为 Python 源码且逐行注释,学生可以替换其中的检测模型、抓取点计算或轨迹规划模块,做自己的改进实验。
Related

相关推荐

Benchmark

对标参考

以下为公开资料对标的同类产品参数与参考价,用于选型参照。

对标产品 / 型号厂商 / 生态关键参数参考价
松灵 PiPER松灵机器人六轴 · 约 4.2 kg · 负载 1.5 kg · 臂展 626 mm约 ¥1.9 万级
越疆 Dobot Magician越疆科技教育六轴 · 桌面级 · 吸盘/夹爪/3D 打印头约 ¥1.5 万级

灵臂(SMG-003)覆盖手眼标定、视觉抓取与 ROS2 全流程,构型与工业六轴一致;参数取向参照松灵 PiPER 与越疆 Magician 的教育/轻量科研定位。

想先看看实物或要一份详细方案?

课程顾问可提供参数对比、样机演示与院校采购方案,支持对公结算与发票。

📞 免费试听